IROS 2026领域最佳论文 | 视觉SLAM在海底频频跟丢,这个团队让机械臂吸盘帮忙定位 Оригинал на китайском
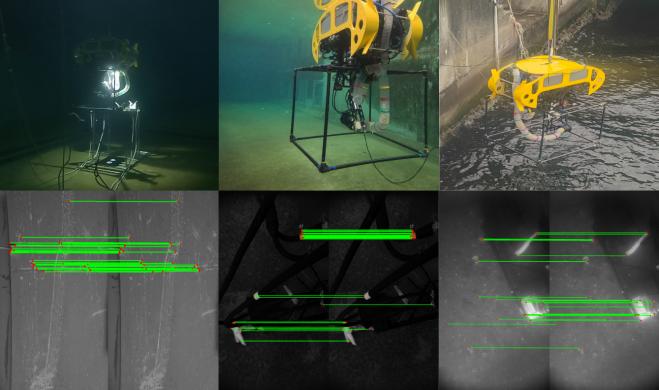
“ 在看不清的海底,机器人可以靠"摸"来确定自己的位置。
海底采样有一个很现实的难题:机器人经常不清楚自己在哪儿。
水下没有GPS,自主水下机器人(AUV)主要靠惯性测量单元(IMU)和多普勒计程仪(DVL)做航位推算,误差会随时间不断累积。陆地上常用的视觉SLAM到了水下也不好用,因为光线散射、水体浑浊、海底纹理少,这些都会让视觉定位的效果大打折扣。
来自英国赫瑞瓦特大学和日本海洋研究开发机构的研究团队提出了一个办法:把机械臂吸盘和海底物体的物理接触,当作一种定位信息来用。
这篇论文题为《Contact-Aided Factor-Graph Localization for Underwater Sampling》,它获得了IROS 2026安全、安防与救援机器人领域最佳论文奖。
01.
低空贴底作业,视觉定位为什么容易失效
做海底采样时,AUV要贴近海底低空飞行,摄像头朝正下方拍摄。这种情况下,画面里基本是平坦、纹理稀少的海床。
研究分析了这种配置下单目视觉里程计遇到的几个问题:平行于海床方向的平移很难观测出来,没有可靠的高度信息时尺度会不确定,特征跟踪也不稳定。海星这类底栖生物个头小、分布稀疏,在镜头里往往只出现很短时间,用单目相机估计距离噪声大,再识别也不可靠。
团队对实验数据做了量化统计。在港口序列里,平均每帧只检测到418个关键点,最少的一帧只有90个,帧与帧之间能保留下来的只有42%。第一个水池虽然平均检测到781.8个关键点,跨帧保留率也只有47%。
第二个水池一共分析了4078帧。数据显示,光流中值幅度平均只有1.24像素,视差不够,没法稳定地三角化出深度。
在这样的条件下,COLMAP无法完成可靠的稀疏重建初始化,**ORB-SLAM3、VINS-Mono和ROVIO也反复跟丢或发散。**论文据此认为,经典的单目SfM和视觉SLAM方法在这种场景下本身就是病态的。
02.
吸盘碰一下,等于做了一次回环
既然看不清,团队就让机器人去"摸"。
思路是这样的:吸盘吸住海底物体时,末端执行器的位置可以由机械臂正运动学精确算出来。这个位置有实际的度量意义,也不会随观察角度变化。团队把这次接触建模成因子图里的高置信度约束。
如果附近已经有之前建好的地标,比如视觉检测到的海星,系统就在当前位姿和这个地标之间加一个方位-距离因子。如果附近没有地标,就以接触点为位置新建一个地标。两种情况都用很紧的噪声模型来保证几何一致性。
这样一来,当吸盘碰到之前记录过的物体时,就会形成一次隐式回环,整个过程不需要基于外观的地点识别。
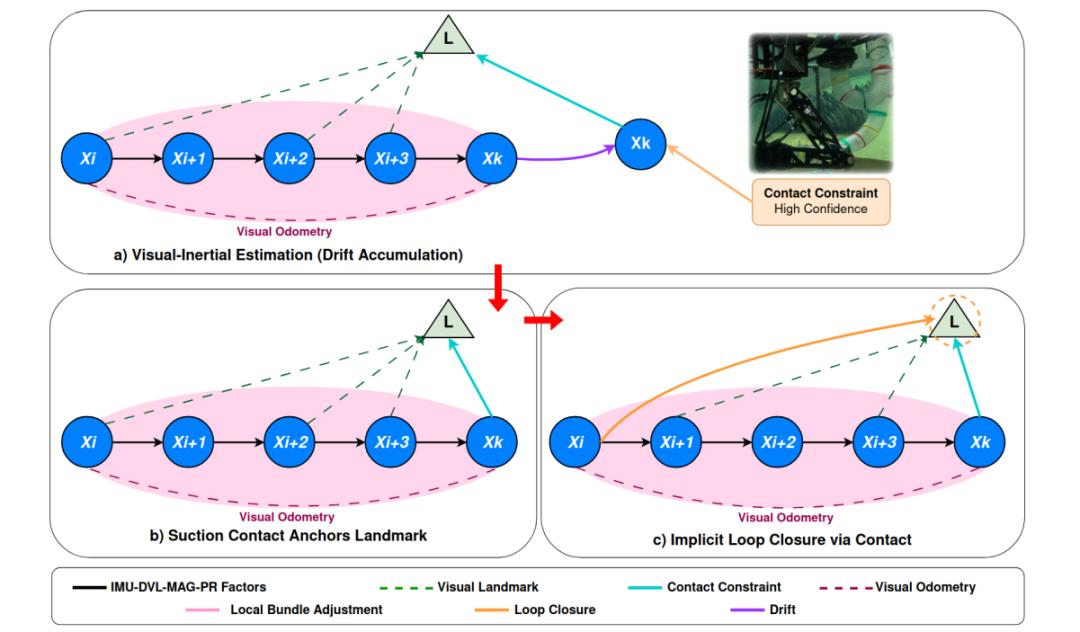
整套框架基于GTSAM实现,后端用的是iSAM2增量优化,融合了IMU、DVL、压力传感器、磁力计、下视单目相机、目标检测和机械臂接触信息。
视觉部分有一个关键设计:系统会根据内点率自适应调整视觉里程计的协方差。内点率先经过指数滑动平均处理,再限制在一定范围内。这样,视觉质量差的帧就不会把估计器带偏。
目标检测采用YOLOv8,在公开的海星数据集上训练,用检测框的高度结合针孔模型估算距离,置信度低或者检测框太小时会放大测量不确定度。
此外,系统使用了混合滑动窗口局部光束法平差:窗口里有视觉地标时,带上地标一起优化;没有地标时,就只优化位姿。系统还能在运动过程中直接完成在线初始化,不需要先静止下来。
03.
水池、港口、仿真三类场景实测
实验平台搭载了JIMS-80 MEMS IMU、Wayfinder DVL、Paroscientific压力温度传感器、磁力计和下视单目相机。实验场景包括两个水池(100m×7.8m×4.35m和40m×4m×2m)、一个约10m×10m×5m的港口区域,以及Stonefish仿真环境。
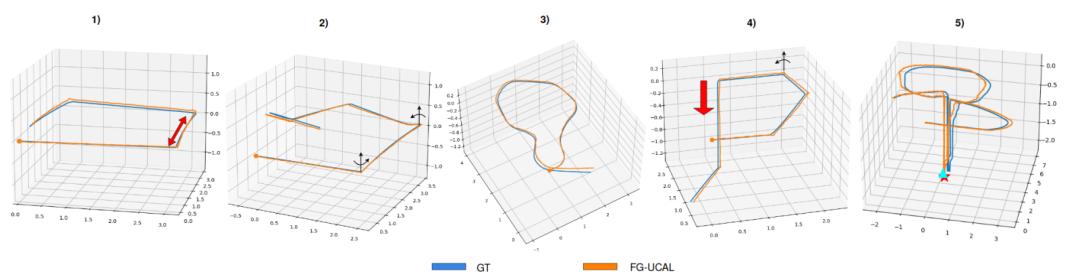
在第一个水池里,团队设计了五种轨迹。直线运动的ATE为0.0990米。加入两次180°转向后,ATE升到0.2917米,说明平面旋转会加重漂移。加入深度变化后,ATE降到0.1954米。深度变化和海星地标同时存在时,偏航角RMSE达到最低的0.0412弧度。
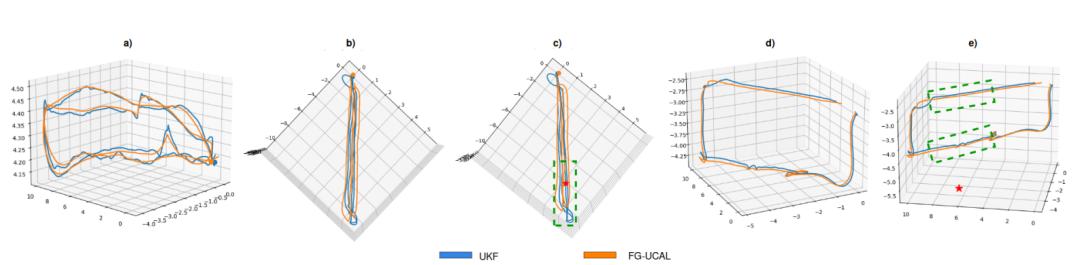
消融实验的对比很明显。在直线轨迹上,只用DVL、IMU和压力传感器时,ATE为0.6780米,偏航角RMSE高达2.2396弧度;完整系统分别是0.0990米和0.0524弧度。去掉相机后ATE为0.2798米,去掉局部光束法平差后为0.2270米。
Stonefish仿真提供了真值。前后加横向运动、深度加偏航变化这类激励比较充分的轨迹,ATE都在0.1米以下。连续平面旋转的ATE最大,为0.998米,但相对位姿误差只有0.0032米。在半8字加两次海星下潜的轨迹中,结合地标和吸盘接触后,海星重访误差只有0.06米。
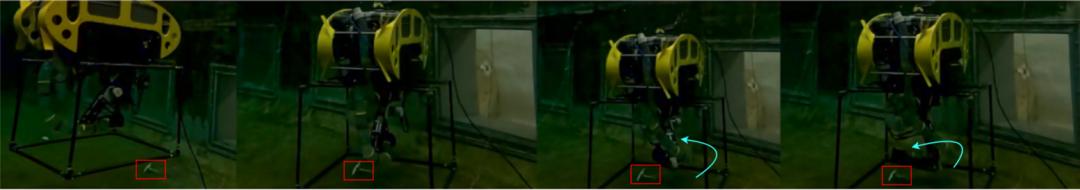
第二个水池重点测试接触的作用。机器人先检测到海星,再靠近,然后启动吸泵进行接触。
最能说明问题的是重访误差:不用地标时为0.58米,加入视觉地标后降到0.50米,再加上吸泵接触后进一步降到0.45米。
港口环境更接近真实海况,有浑浊的水体和变化的光照。系统在这里的ATE为0.8223米,比水池里大,但重访误差的变化趋势一致:从1.23米降到1.12米,再降到0.90米。
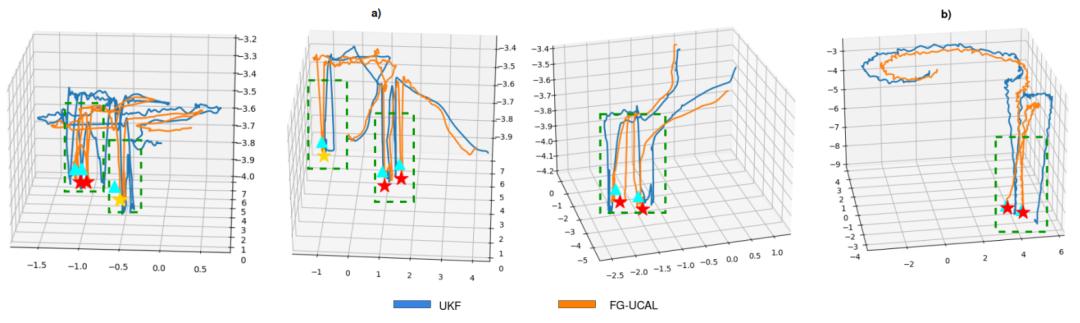
团队在结论中指出,感知受限的水下任务中,漂移在很大程度上是一个可观测性问题。平面旋转会放大漂移,垂直方向的运动能改善尺度和航向的可观测性,视觉地标主要帮助稳定朝向,而接触约束能稳定地降低操作位置附近的重访误差。
下一步,团队计划把这套接触辅助定位与一些高频体素建图方法结合起来,用于底栖作业区域的稠密建图和操作规划。