从康复助行到水下助力:一支外骨骼团队的场景拓展之路
“ 人机协同,从陆地潜入水下。
穿戴外骨骼,很长一段时间的战场都在陆地。
多数团队的思路很清晰,提供动力,赋能人体。不过,这里边藏着一个一直难解的争议点:人机协同中究竟谁是主导,是外骨骼还是人?
中科院深圳先进院吴新宇团队,十多年一直在回答这个问题,并将外骨骼的适用场景从陆地扩展到了水下。
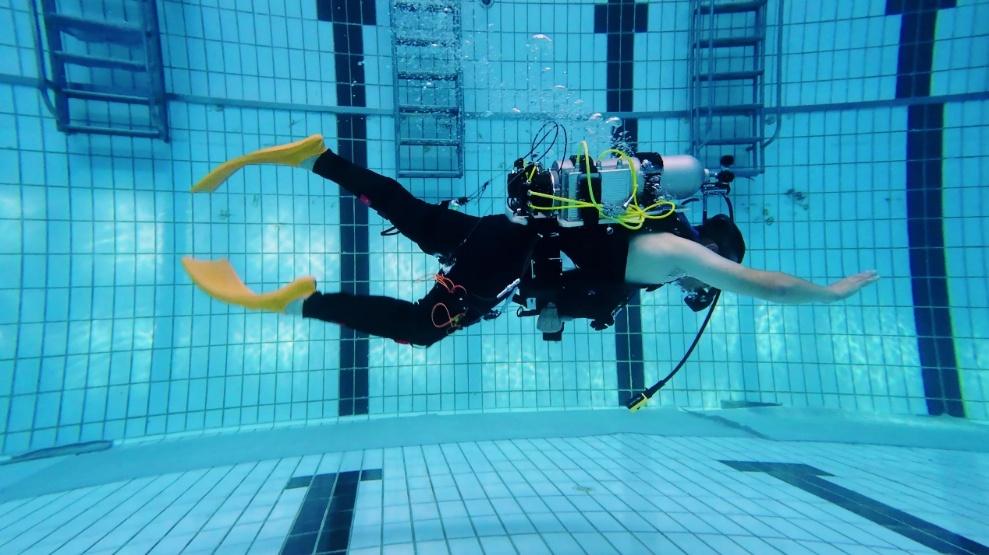
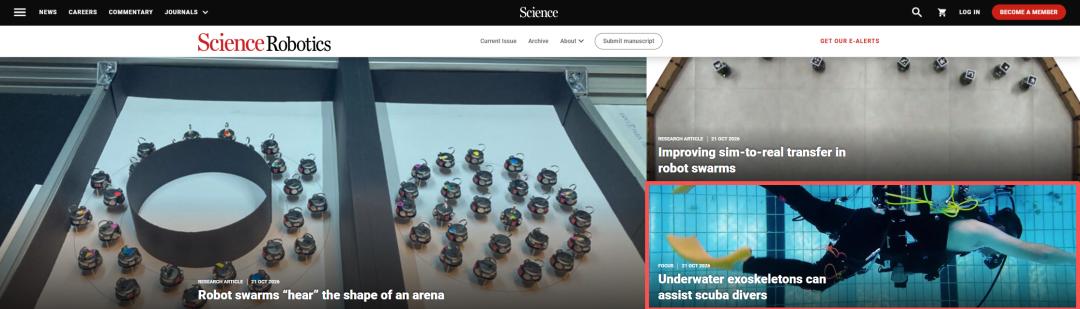
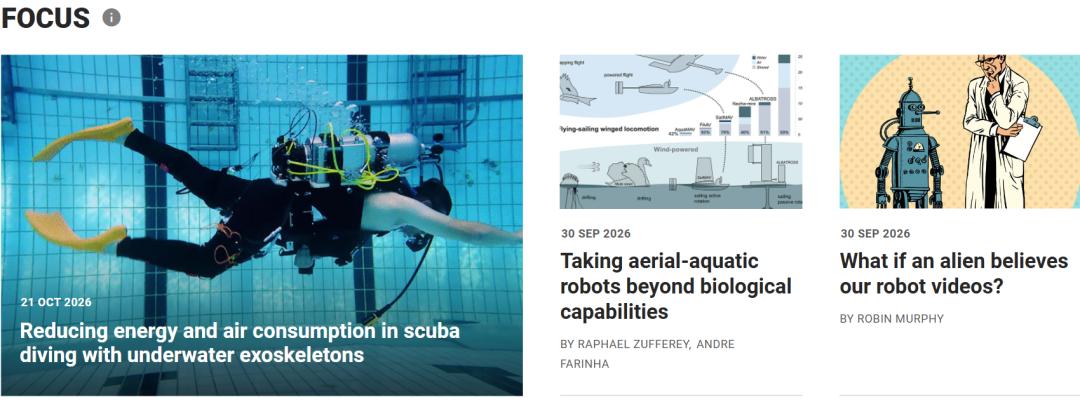
近期,团队王向阳、马跃、陈春杰等研究人员共同完成的焦点论文获《Science Robotics》官网首页重点推荐。论文系统梳理了潜水外骨骼在系统集成、运动模态适配设计、助力关节选择及人机协同控制等方面的技术框架与发展路径,也将贯穿团队所有样机研发的人机协同理念,带到水下作业这个全新场景。
这条思路,最早在康复外骨骼的研发中落地成型。
01.
康复外骨骼:从“带着人走”,到跟上人的节律
很多人初识这支团队,是那台国内首个支持截瘫患者自平衡行走的下肢外骨骼AutoLEE。
那个阶段市面上不少康复外骨骼,是预先写好一套固定走路动作,机器带动腿,人跟着节奏配合,上肢需要拄着拐杖维持平衡。虽然可以实现行走,但对穿戴者上肢力量要求极高,一旦拐杖没维持住,很容易失稳产生跌倒风险。
团队很快意识到,有没有一套可以穿戴在身上的“机甲”,它能输出足够的动力载人行走,同时自主的维持平衡,不管是何种体型和身材,都能稳稳当当。
围绕这个大胆的想法,他们开始攻关AutoLEE系统,一台具备高刚度、强抗扰能力的外骨骼,并完成了国内首例自平衡行走训练。时至今日,团队已经迭代研制了三代,并将康复训练群体从截瘫拓展到了四肢瘫,帮数位完全丧失运动能力的病患完成了再次行走的梦想。

AutoLEE结构和穿戴示意图
这套设备虽然看着笨重,但是面向失能人群,外骨骼必须完全主导并扛负安全行走的重任,为此团队开展大量研究,以消除外部扰动、地形不确定、患者体型波动影响,每一步看似简单的步伐背后,都经历了大量而周全的实时运算。
虽然这套厚重的“机甲”可以带着患者行走,但是在日常助力场景,难以被普通人接受。不同于传统的刚性外骨骼,团队提出了更轻便、灵活的柔性外骨骼。通过绳索驱动与柔性织物相结合的设计,辅以人体运动节律估计算法,恰到时机的助力让使用者不仅能够“走起来”,更能“走得自然、走得省力”。
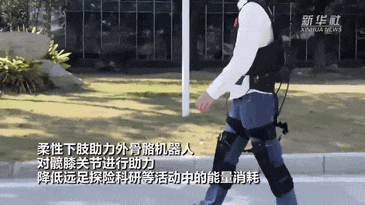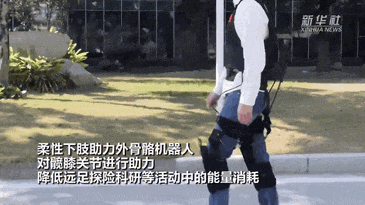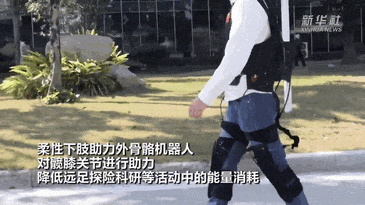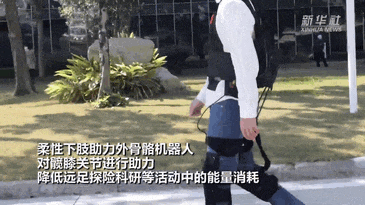
柔性外骨骼辅助日常行走
由于轻便小巧,这类柔性外骨骼自然地从日常行走助力延伸至个性化步态康复。团队继续研发了适配脑瘫儿童的柔性步态矫正外骨骼,通过模型迁移适配各类异常步态,为脑瘫儿童带去关怀和成长的希望。
这条路线没有停留在论文,系列康复样机拿到医疗器械相关资质,配套步态评估工具,把算法能力变成临床里可以落地使用的康复方案。
从机器人带动人体完成自平衡行走,到机器人感知、跟随人的动作并影响和作用到步态,人、机不同的主导权最终的目的都是功能的完好实现。
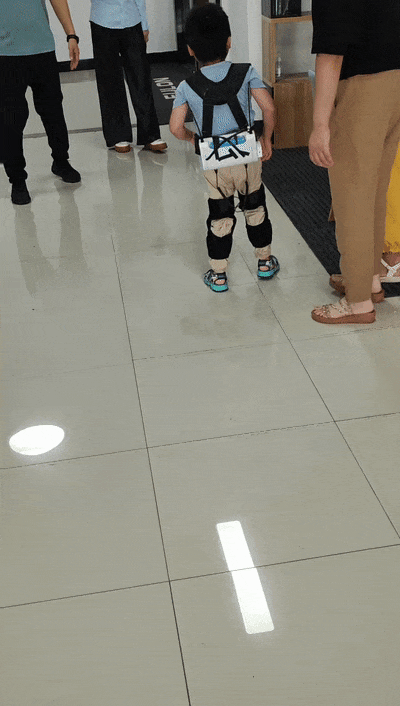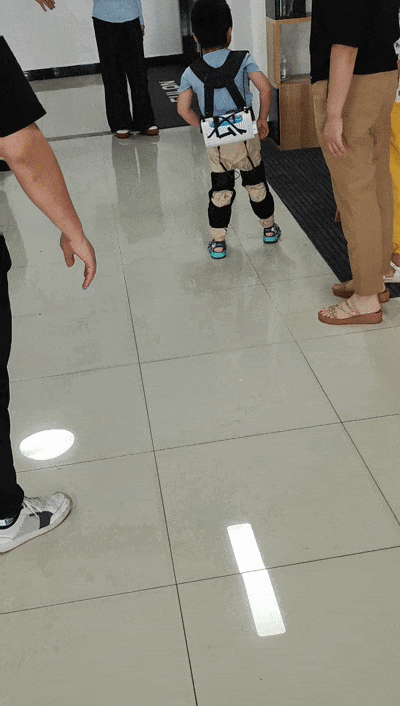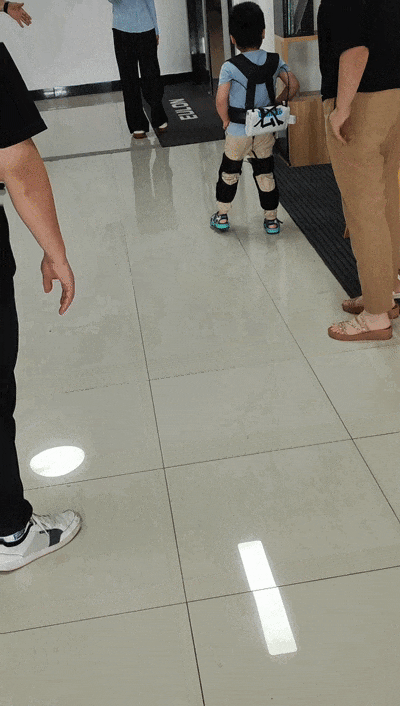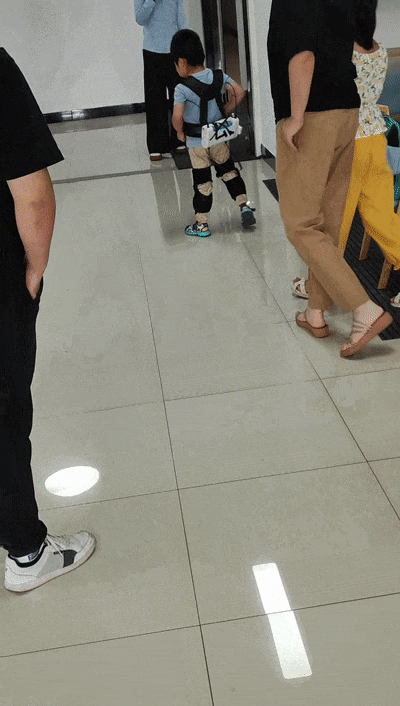

脑瘫儿童穿戴外骨骼进行步态矫正
02.
特种与工业外骨骼:适配真实工况里的非标动作
康复场景哪怕因人而异,行走依然是有规律的周期性动作。可等到外骨骼走向工厂流水线、崎岖山地,问题就完全不一样了。人的动作没有固定节奏,充满随机性。
消防作业里,物资转运常伴随着崎岖地形和大幅度动作。工厂工人日复一日俯身、过顶、蹲起作业,长期重复很容易造成肌肉劳损。很多助力装备只在匀速直行时表现稳定,一旦动作乱掉,人机配合就容易脱节。
面向消防场景,团队研发下肢负重外骨骼,创造性提出了人工脊柱和下肢仿生承载结构,形成的负重链路能将60%的载荷传递至地面,同时允许穿戴者完成匍匐、深蹲等动作,在多地消防支队开展试用。

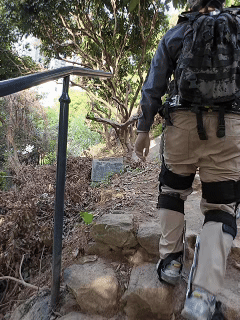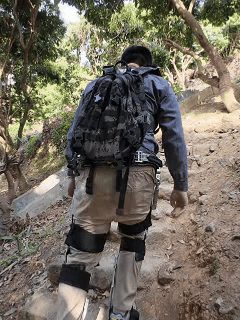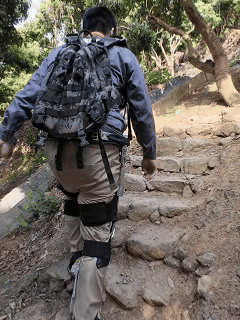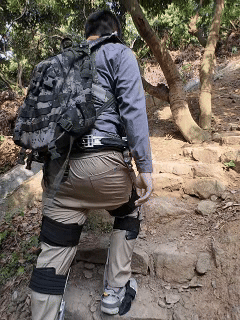
测试人员穿戴负重外骨骼在复杂山地条件实现转运行进
针对制造业中的多元助力需求,团队先后研发了自适应腰部助力外骨骼、上肢助力外骨骼和下肢姿态保持外骨骼。外骨骼只在人体关键关节发挥作用,不束缚肢体自然活动,打破了“用一种外骨骼完成所有任务”的固化思路。
聚焦场景需求,只研发最省力、最高效的外骨骼设备,这种理念催生出来的相关装备,已迅速在机务装配和维修场景中试点落地。
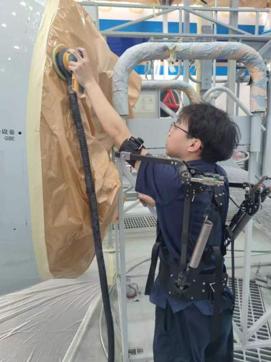
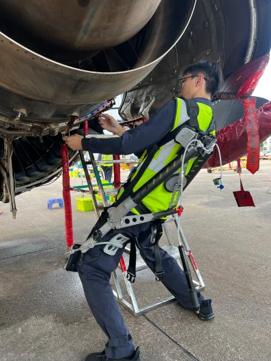
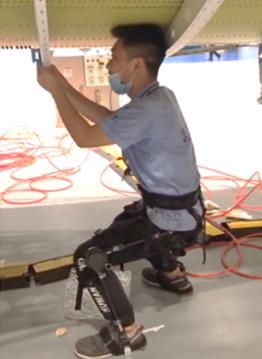
面向机务装配和维修的上、下肢外骨骼和腰部助力外骨骼系统
通过横跨康复医疗、特种负重、工业制造等多条战线持续攻关,团队不断积累新的技术工具箱。这套沉淀下来的技术体系,并没有仅仅停留在地面。团队针对水下独有的潜姿动作、高压低温环境特点重新出发,厚积而薄发,成为PEAKED、KAED两款潜水外骨骼研发的重要根基。
03.
潜水外骨骼:换一套工程逻辑解题
水和空气,是两套完全不同的力学环境。
到了水下,重力被浮力抵消,但新问题接踵而至。持续的水阻叠加高压低温影响,再加上氧气瓶、配重块挤占空间,穿戴机器人的设计约束一下子严苛很多。
潜水推进器、无人潜航器擅长远距离移动。但溶洞搜救、近距离巡检任务不一样,环境狭窄复杂,需要潜水员临场观察、动态调整,无人装备很难替代人的灵巧性和强接触能力。这也是水下外骨骼存在的意义,它不是水下运输工具,而是依附潜水员、赋能潜水员的能力增强装备。
水下潜姿动作多样,团队没有直接照搬陆地的成熟方案,而是通过人体游泳的生物力学,研发了水下驱动结构,满足交替打腿、蛙泳腿和水下行走等多个水下潜姿动作的助力需求。同时针对水下高阻力特点,实现全打腿周期的助力,来最大程度降低水下动作的体力消耗。
随着研究的深入,团队围绕两条路线并行推进。
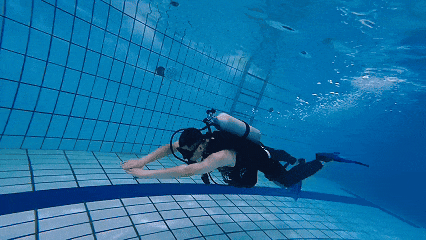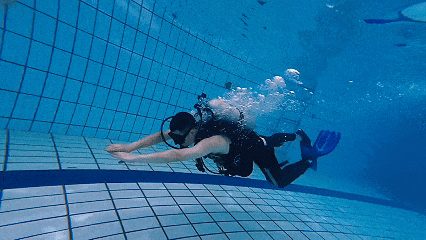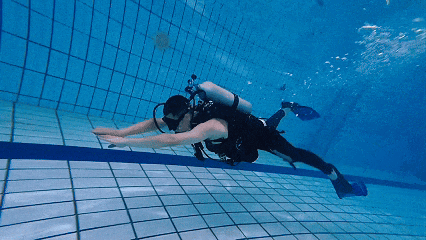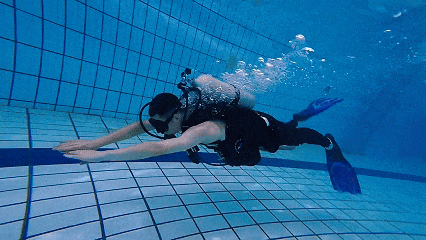
柔性款PEAKED优先保证自由度,兼容交替打水、蛙泳腿、水下行走多种模式,最大程度满足多元的水下潜姿动作助力需求;刚性款KAED主打和现有潜水装备一体化集成,巧妙将电源和控制器替换掉传统的腰部配重,既发挥重要作用,又节省了空间体积。
另外,针对水下变频打腿问题,团队提出了高效预测算法,保证助力时序始终跟上人体动作。相关成果发表在IEEE Transactions on Robotics上。

潜水员50m水下冲刺使用PEAKED柔性外骨骼系统提升速度并降低代谢消耗
潜水员穿戴KAED刚性外骨骼获得准确打腿助力并扩展水下运动范围
本次登上《Science Robotics》的焦点论文,跳出单台样机,从赋能潜水员这一角度,系统总结了潜水外骨骼在系统集成、运动模态适配设计、助力关节选择及人机协同控制等方面的技术框架,并获Science Robotics官网首页推荐,体现了国际机器人领域对水下可穿戴机器人这一新兴方向的持续关注。
当然,潜水外骨骼研究目前还处在初步阶段,所有验证基本都还在受控环境开展。未来放到开放海域,在乱流、低能见度等复杂环境下,面临的挑战将更为艰巨。如何提升助力效能,还有很长的路要走。
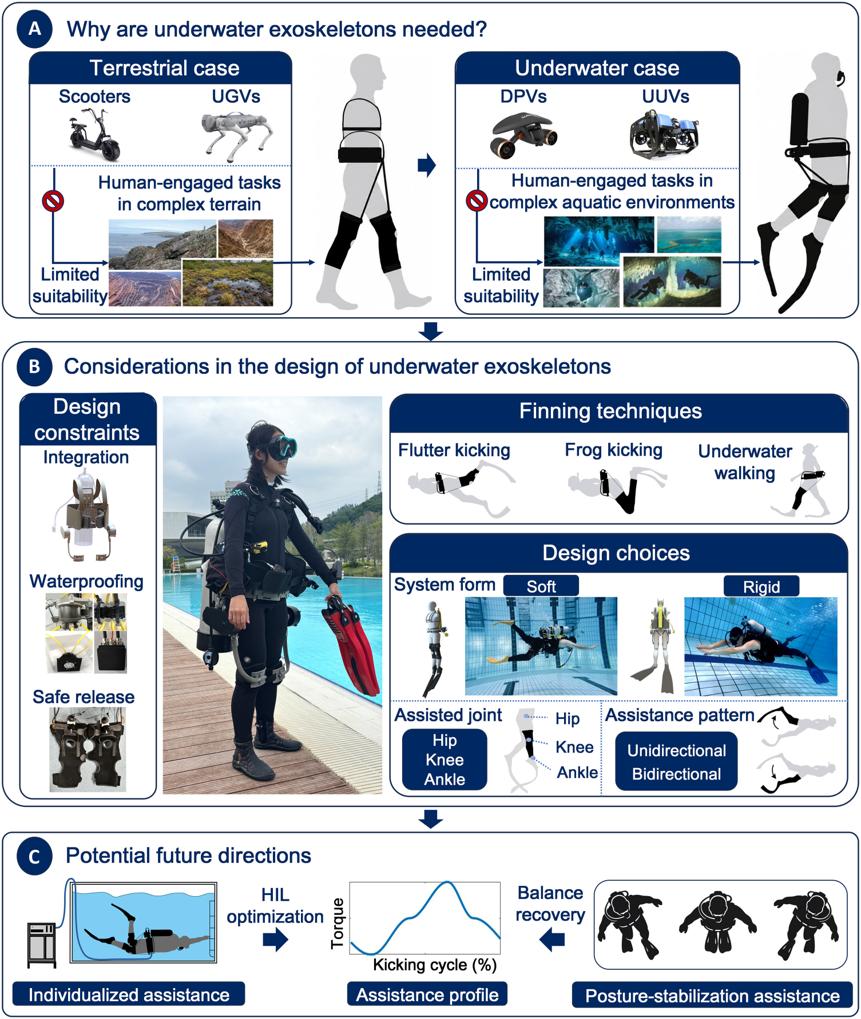
潜水外骨骼技术框架与发展路径
04.
贯穿始终的主线:术业有专攻,外骨骼也一样
从医疗康复、工业特种助力,再到潜水外骨骼,贯穿吴新宇团队研究的逻辑始终一致。
评判外骨骼好坏,不在于机器自身指标有多亮眼,而在于它能否高效提升能力,同时降低额外负载带来的不利影响。
不少外骨骼研发容易走入“既要又要”的误区,要求一类外骨骼尽可能满足多的助力需求。虽然这是人类数十年来的一种愿望,但是外骨骼与人一样也是具有“个性”的。不同的场景、任务需求、以及介质环境,对外骨骼的设计具有天然的约束。
如何基于这些约束开展设计,抓住主要矛盾解决特定问题,是将外骨骼真正推向日常应用的重要法则。
05.
水下只是一块新拼图,外骨骼版图仍在拓展
潜水外骨骼,是团队近年一个重要探索方向,但不是全部。
作为长期深耕穿戴机器人与人机共身智能的学者,吴新宇(国家杰青、IEEE Fellow)带领团队构建了覆盖医疗康复、工业辅助、特种作业等多场景下的人机协同理论,打通了从运动机理分析、结构和控制设计、意图感知预测、到样机研制和示范应用的整条技术路线,相关成果先后拿下广东省科技进步一等奖、技术发明一等奖。
在团队的外骨骼样机矩阵里,潜水外骨骼,本质是人机协同理论在新环境下的一次验证。这次登上《Science Robotics》的焦点论文,是一个阶段性节点,不是终点。
当陆地外骨骼逐步走向产业化落地,这支团队正在回答新问题:当人类向难以触及的活动边界延伸,穿戴机器人,该以什么样的形态,成为穿戴者征服新世界的“能力倍增器”。
论文链接:https://www.science.org/doi/10.1126/scirobotics.aed7305