跨机器、物体与各种任务!RoboScience发布通用具身大模型
RoboScience机器科学发布了Visics通用具身大模型,并且完整披露了其VLOA(Vision-Language-Object-Action,视觉-语言-物体-动作)技术架构。
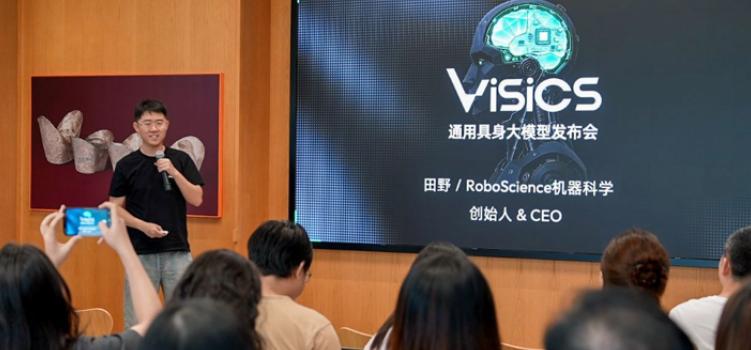
Visics从底层出发,搭建一套全新的具身基础表征单元,实现三大维度的全域泛化,适配任意机器人本体、操作任意类型物体、自主完成多样化任务。
团队没让模型去复刻机器人关节轨迹,而是用一串3D点云轨迹作为基础表征单元,让机器人先理解什么是抓,再决定怎么抓。
Visics大模型由两个核心引擎组成,具身世界模型负责想象物体怎么动,通用操作模型负责把想象翻译成精确动作,中间用Object Trajectory(物体轨迹)接口串起来。换机器人、换物体、换场景,能力都能保留。
具身智能缺一个基础表征
过去两年,具身智能领域主流做法是让模型直接学习机器人的关节运动轨迹,复刻某一个特定硬件在特定任务下的动作坐标。
这样的问题是,换一台机器人、换一个物体、换一个场景,模型此前习得的能力便无法直接迁移复用。模型学会的是夹爪怎么抓起杯子,而非理解抓取本身,什么是抓,需要多大的力,物体受力会怎么反应。
RoboScience机器科学创始人兼CEO田野指出,当前机器人操作面临三大核心瓶颈,泛化能力差、精细操作难、长程任务误差累积。三大瓶颈都指向同一件事,行业缺一个能让数据流通、让模型复用、让能力迁移的基础表征单元。
大语言模型领域有标准的文本Token,几亿网页几亿本书,统一切成Token就能喂给同一套Transformer。自动驾驶领域有统一的视觉或点云表征,不同车型不同传感器,落到同一张鸟瞰图上就能联合训练。
而具身智能,至今没有这样的基础格式,采数据、训模型、迁移场景都各自为战。
RoboScience机器科学选择从底层出发,搭建一套全新的具身基础表征单元。这套表征要能在真实三维空间里建模,能显式可解释,能跨物体跨场景复用,能直接喂给下游操作模型。
他们给出的答案是3D点云轨迹。以物体为中心的3D点云轨迹,能让思考“可见”。一串带时间戳的三维点序列,每个点包含位置坐标、姿态信息、时间步和预测置信度,既能描述物体未来怎么动,也能直接驱动机械臂去执行。
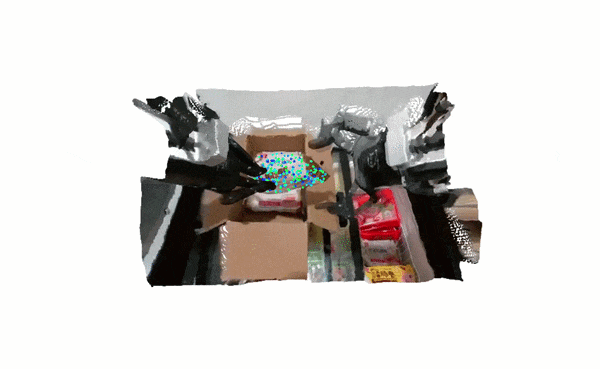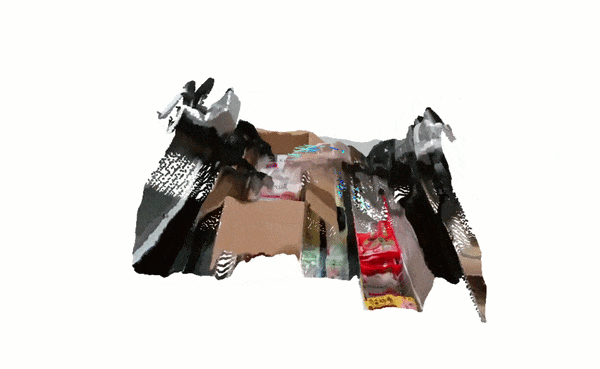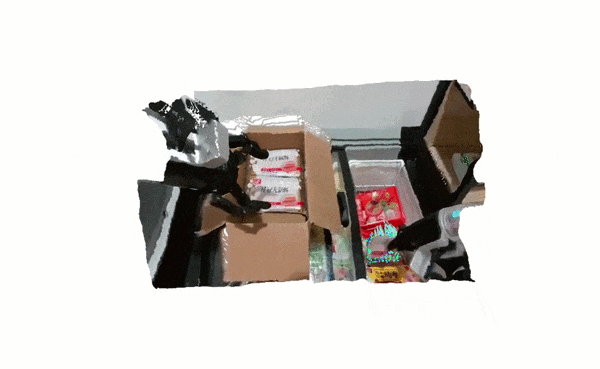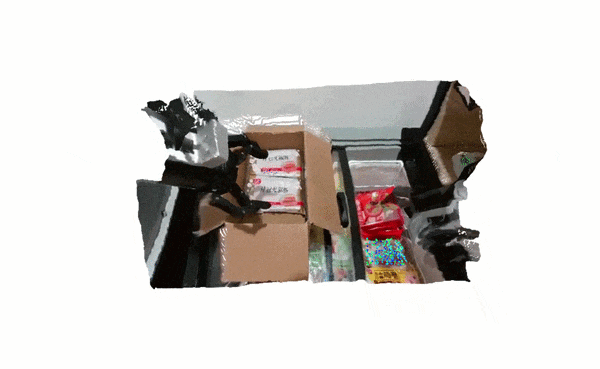
2D视频生成只能预测下一帧像素,不懂三维空间。3D静态重建能还原空间结构,预测不了物体怎么随时间运动。3D点云轨迹把空间结构和时间演化都装下了,模型在真实三维空间里建模,天然满足几何约束,轨迹还能直接作为下游操作模型的输入。
把表征单元定下来,后面的事就有了支点,怎么采数据,模型从哪学,学完能不能迁移,全都围绕同一根轨迹展开。
用3D点云打开物理认知
具身世界模型是Visics大模型的前半段,负责理解物理世界、预演未来轨迹。它接收自然语言指令和视觉图像作为输入,可以处理单视角或多视角图像,在复杂场景中精准定位目标物体及其未来运动状态。输出就是3D点云轨迹。
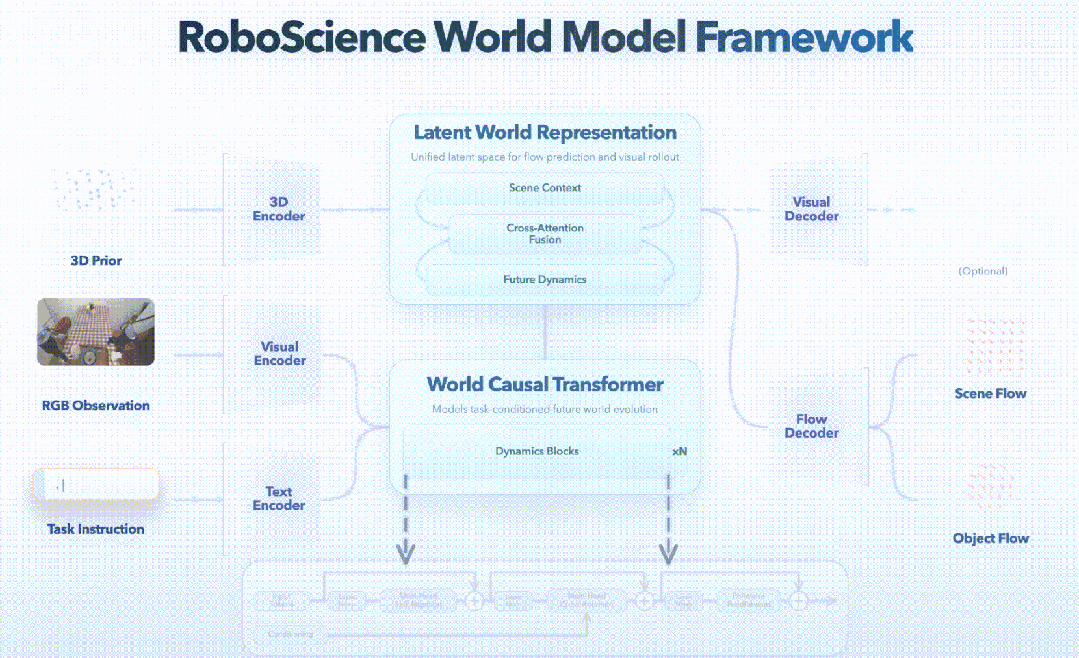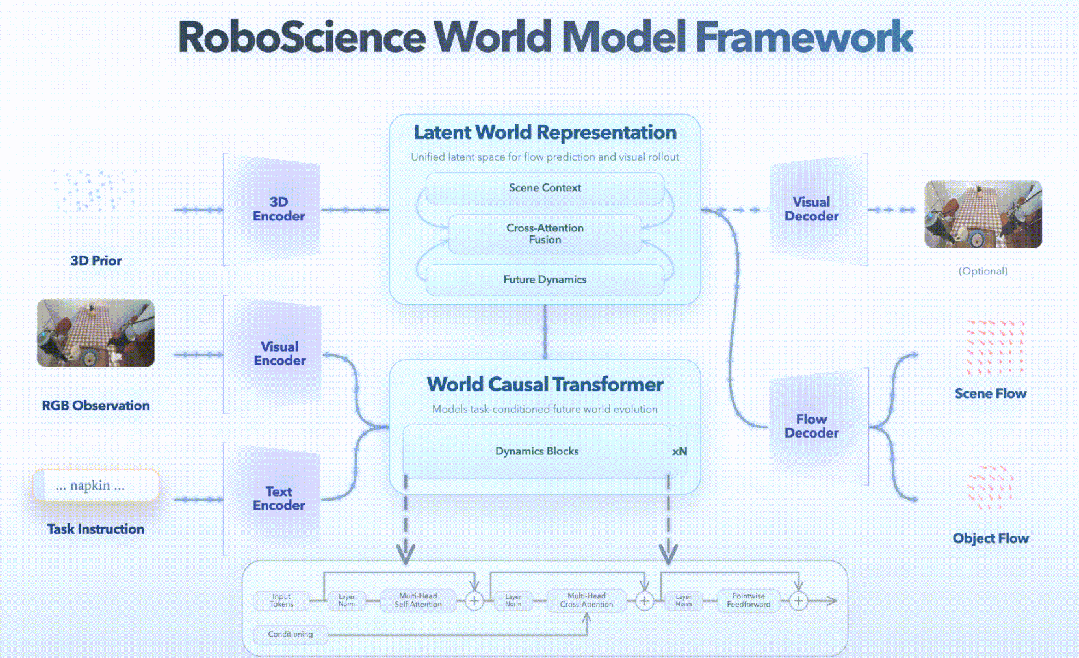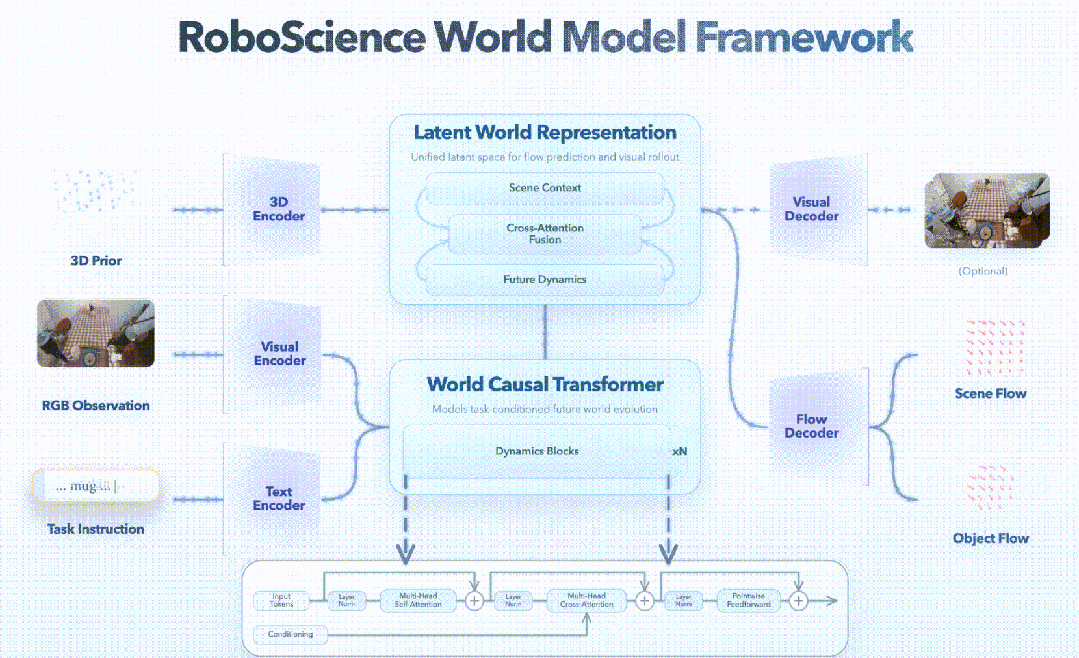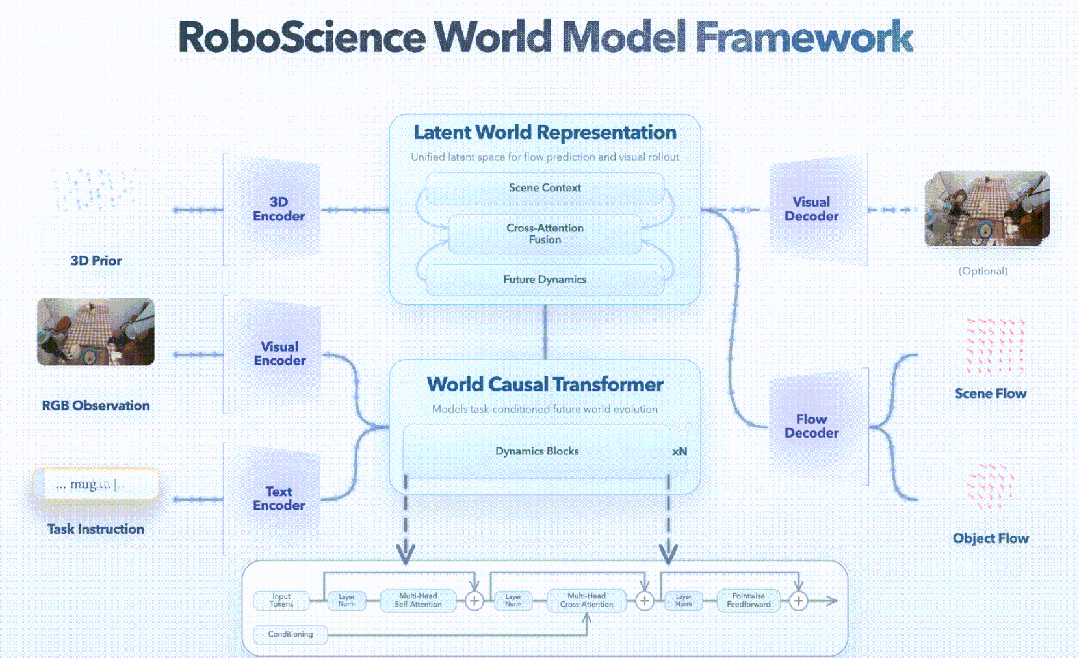
和传统方法预测下一帧像素的做法不同,它关注的是物体状态的语义变化,位置、姿态、形变、与周围环境的交互关系。
它把场景分解为一个个物体,分别预测其未来的运动路径。模型内部先把RGB观测、3D点云先验与任务指令编码为语义与空间表征,再送入世界因果Transformer对未来世界演化建模,形成统一的潜在世界表征,最后解码输出场景与目标物体的3D flow,把看见当下、理解指令、预测未来连成一条链路。
这套架构给了模型三个关键能力。
跨物体泛化。光滑的洗发水瓶、透明的棉签盒、不同样式颜色的饮料盒与包装,材质形状尺寸各异,模型都能精准预测运动轨迹。它知道硬质物体怎么被抓取,软质物体会怎么形变,不同材质需要怎样的接近角度,把对物理世界的通用理解迁移到未见过的物体上就行。
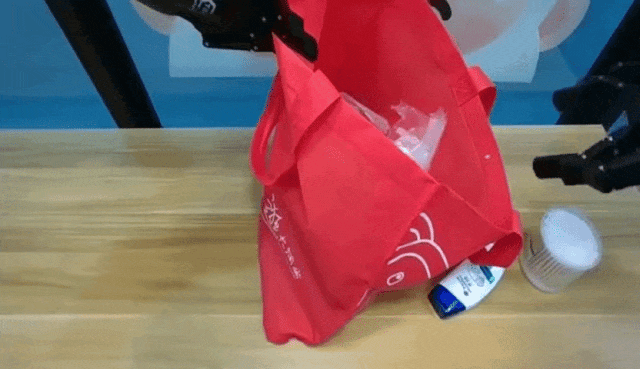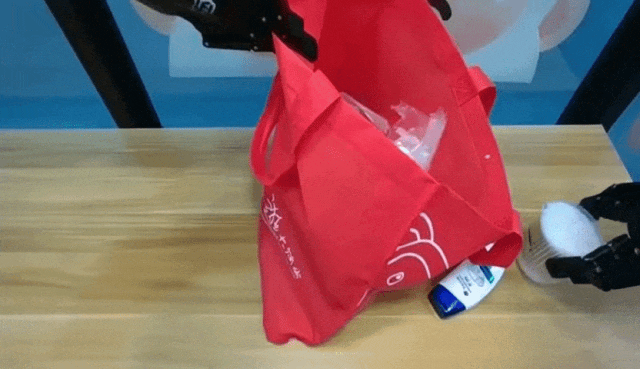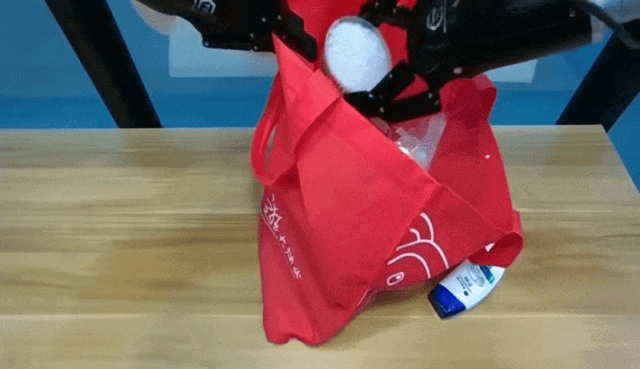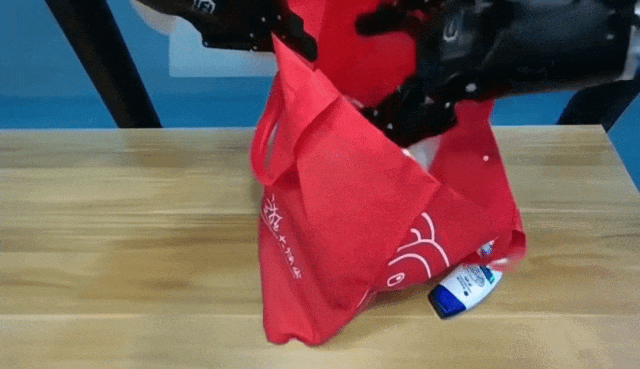
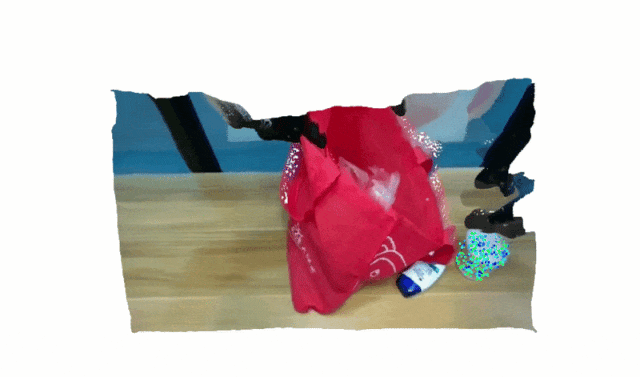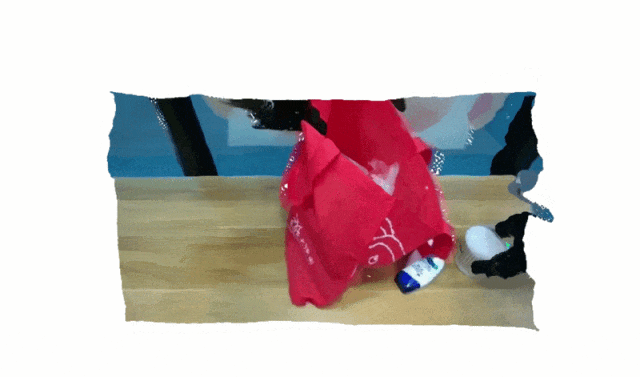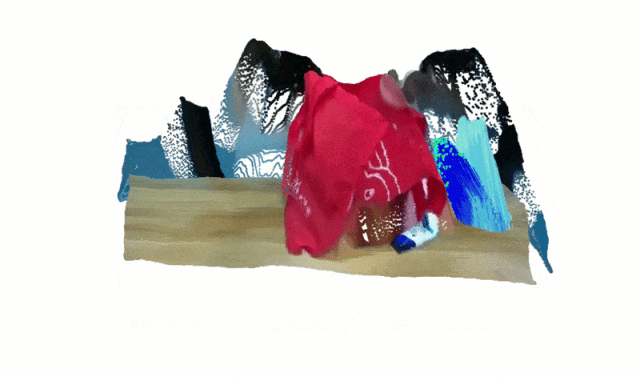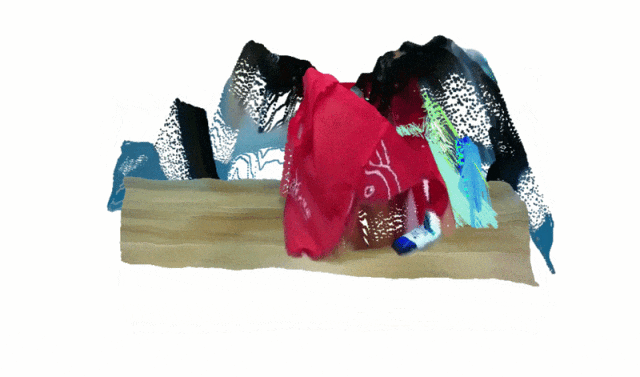
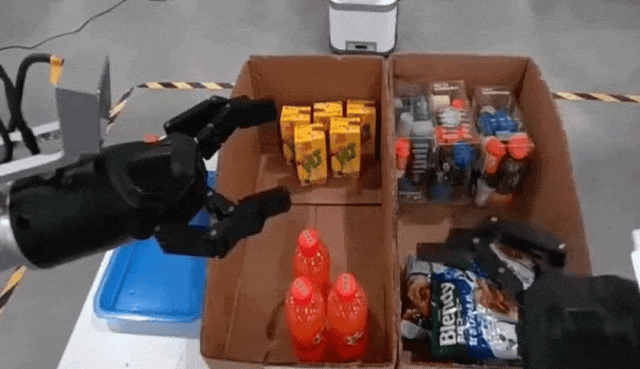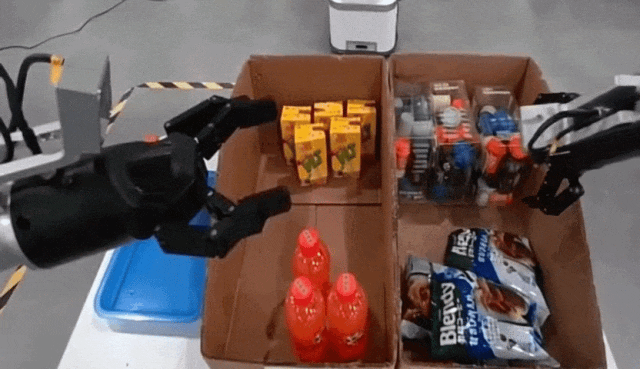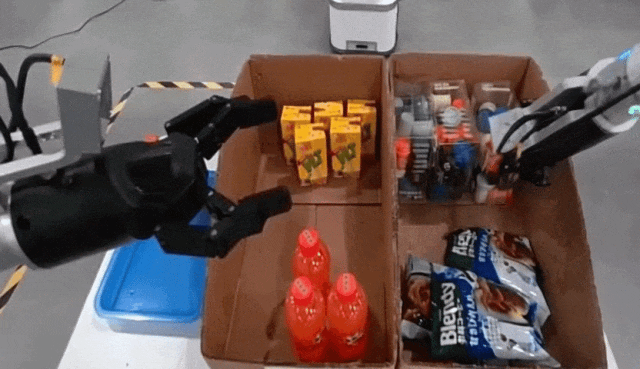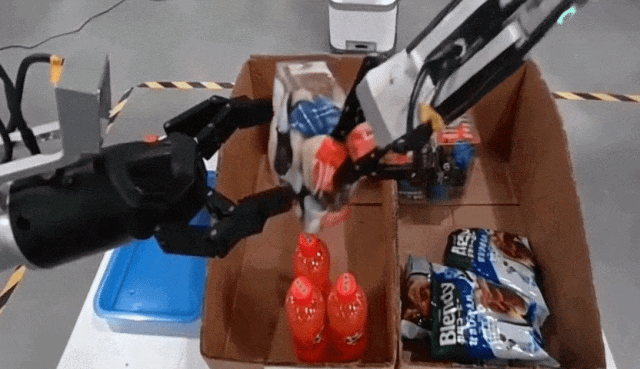
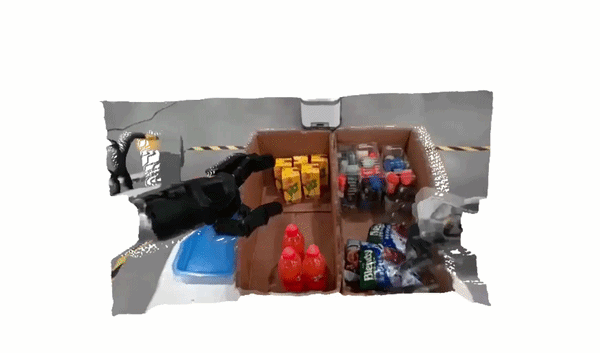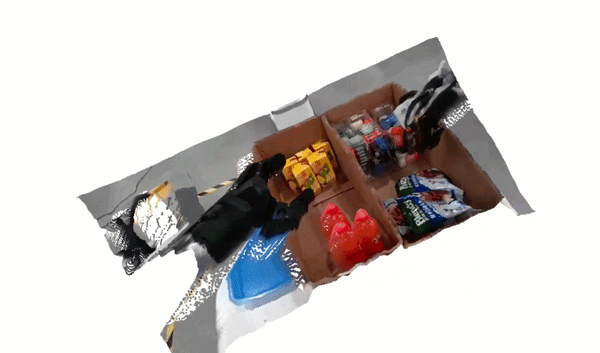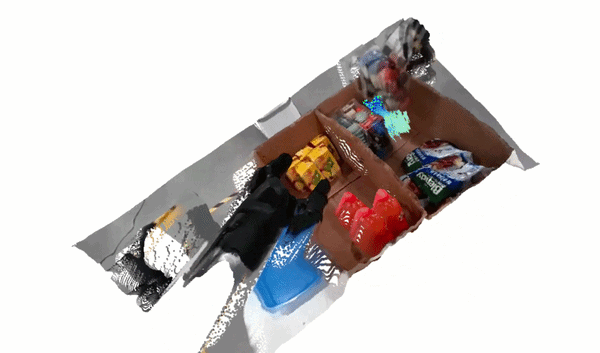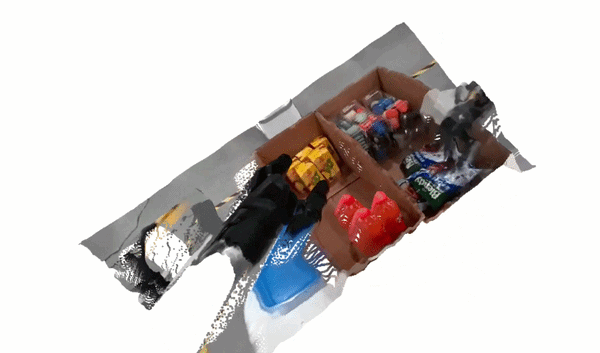
动态过程建模。给它一张第一人称视角的第一帧图像,它能想象出后续倒水的完整过程,水壶怎么倾斜,水流怎么注入杯子,杯中水位怎么上升。倒水涉及液体动态和精细操作,模型依然能生成符合物理规律的3D点云轨迹。
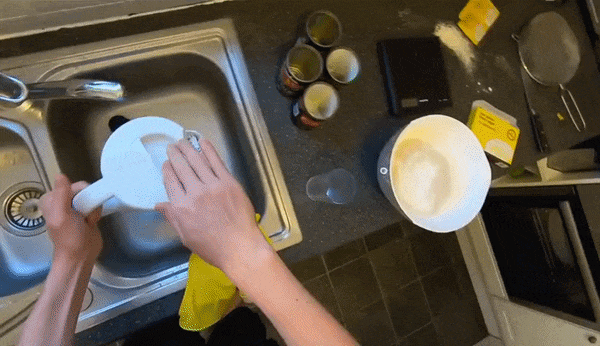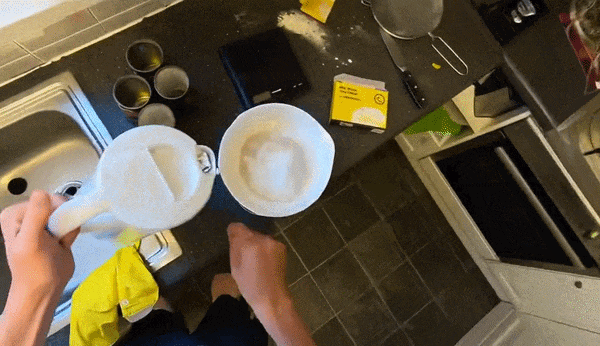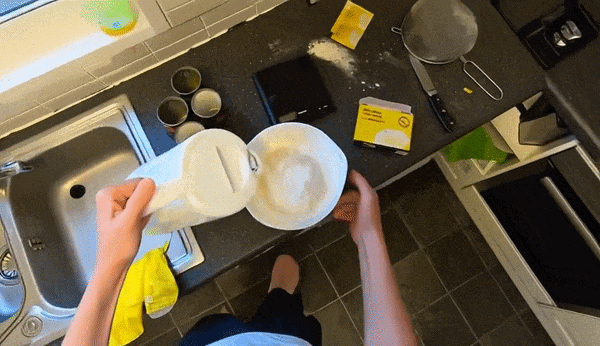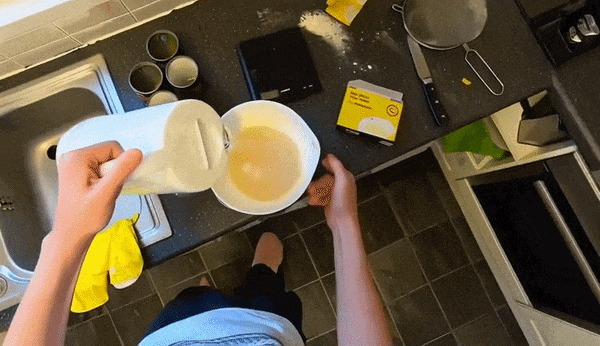
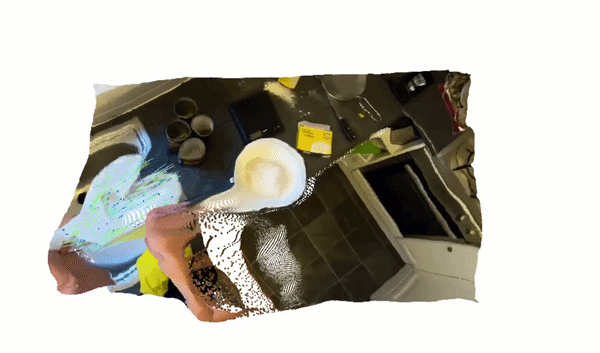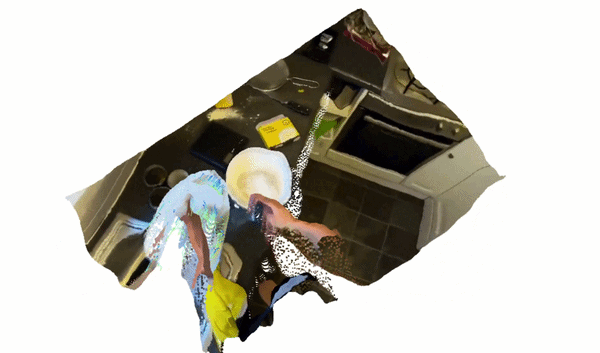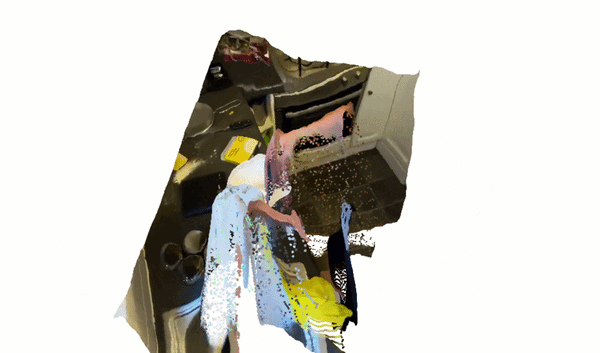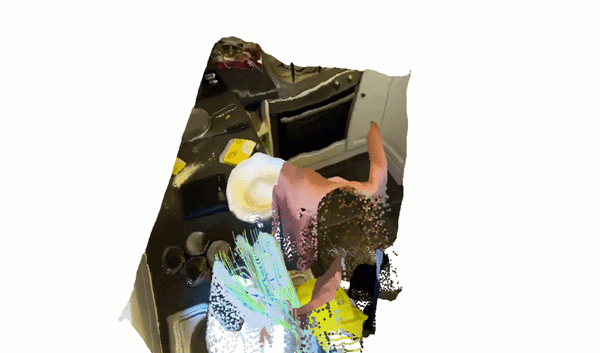
指令跟随与个体区分。模型不仅能识别物体,更能理解指令中的语义差异,对象是谁,动作是什么,意图有何不同。
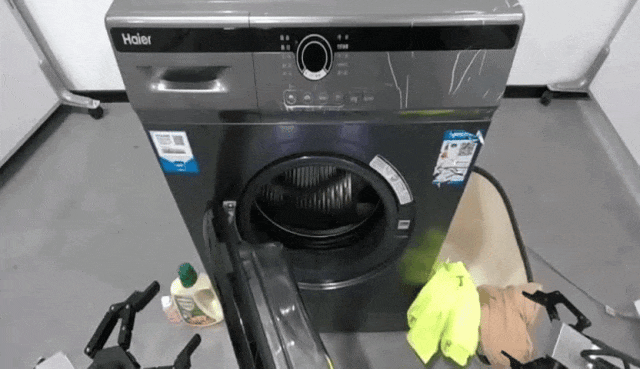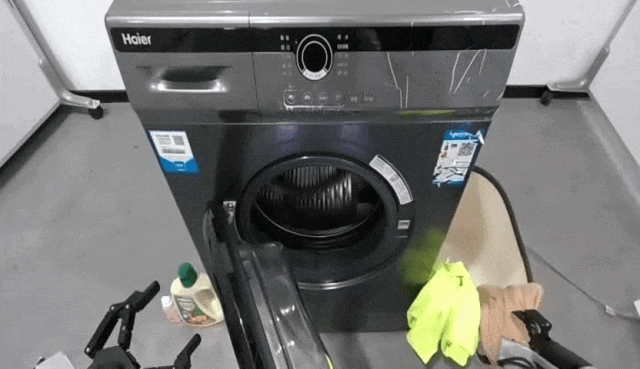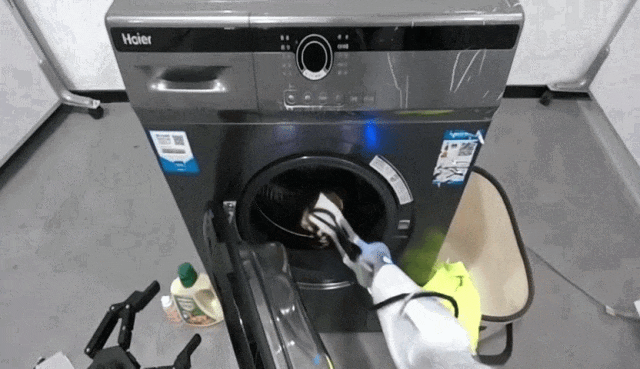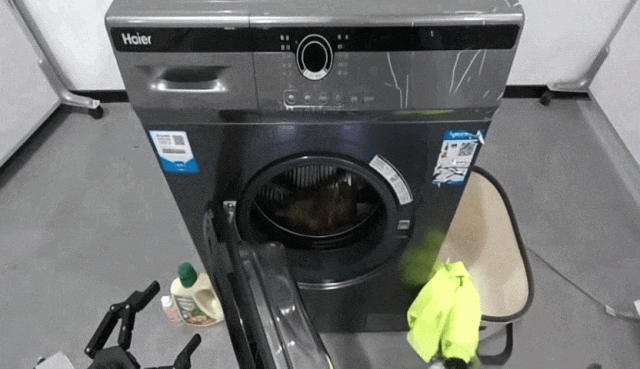
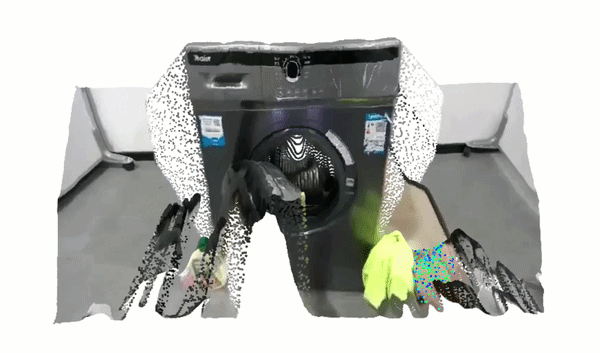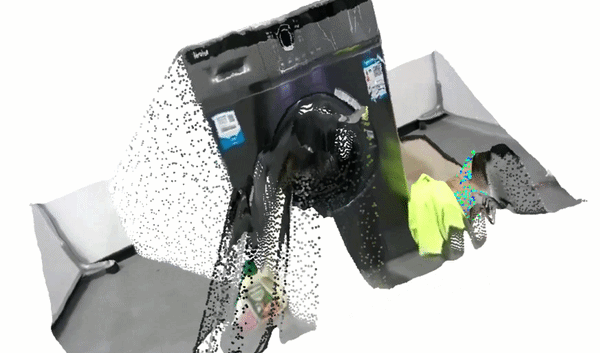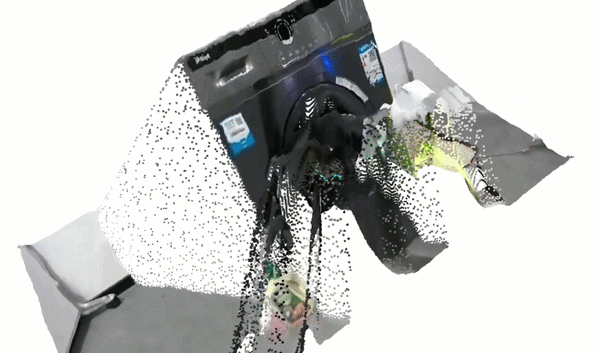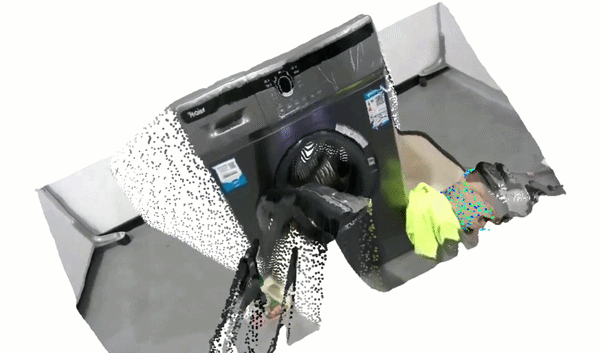
支撑这三种能力的,是四项底层技术特性。
物理约束满足。所有轨迹严格满足动力学、碰撞、稳定性等真实世界物理约束。倒水案例中,水壶倾斜角度与水流轨迹的匹配,水面的平稳上升,都体现模型对重力、流体行为的精准把握。2D视频生成做不到这件事,2D世界里没有重力方向。
原生支持物理多解性建模。真实世界充满不确定性。方案利用扩散模型的生成特性,在潜在空间内构建物理演化的概率分布,能推演出同一任务下多种合理的轨迹方案。
长时序空间一致性。多步骤任务中,模型能保持预测状态在时间和空间上的全局连续。倒水视频长达数秒的预测里,物体相对位置始终合理,没有幻觉。
硬件解耦。模型核心与具体机器人结构解耦,生成的规划可无损迁移至任何形态机器人本体,机械臂、人形机器人还是灵巧手,都能理解同样的物体轨迹。
投喂的数据越多,模型对物理世界的理解就越精准。Content Alignment、Subjective Quality、Photometric Consistency和Motion Smoothness在微调过程中均持续提升,最终checkpoint的各项分数相对初始模型都有明显增益。
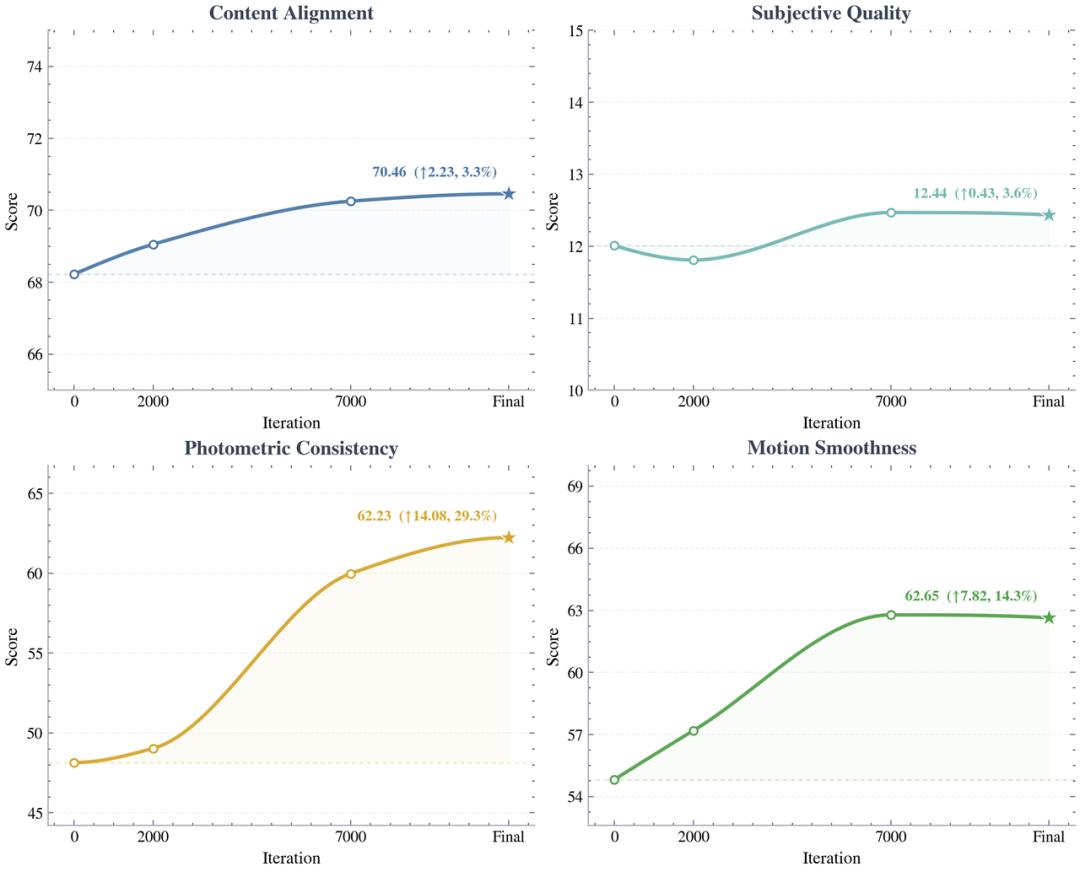
具身智能领域的Scaling Law正在显形,模型的成长性可预测、可持续。
具身世界模型扮演认知大脑的角色,理解物理世界,预测物体状态,生成可执行的3D点云轨迹,再通过Object Trajectory接口传递给通用操作模型。
把想象翻译成动作
通用操作模型是Visics大模型的后半段,参数超10亿(1B),在所有技能上联合训练,形成统一的操作表征。
它的输入正是具身世界模型输出的Object Trajectory,一串带时间戳的3D物体点云和环境点云,描述物体未来的位置、姿态与形变,以及抓取环境的变化。
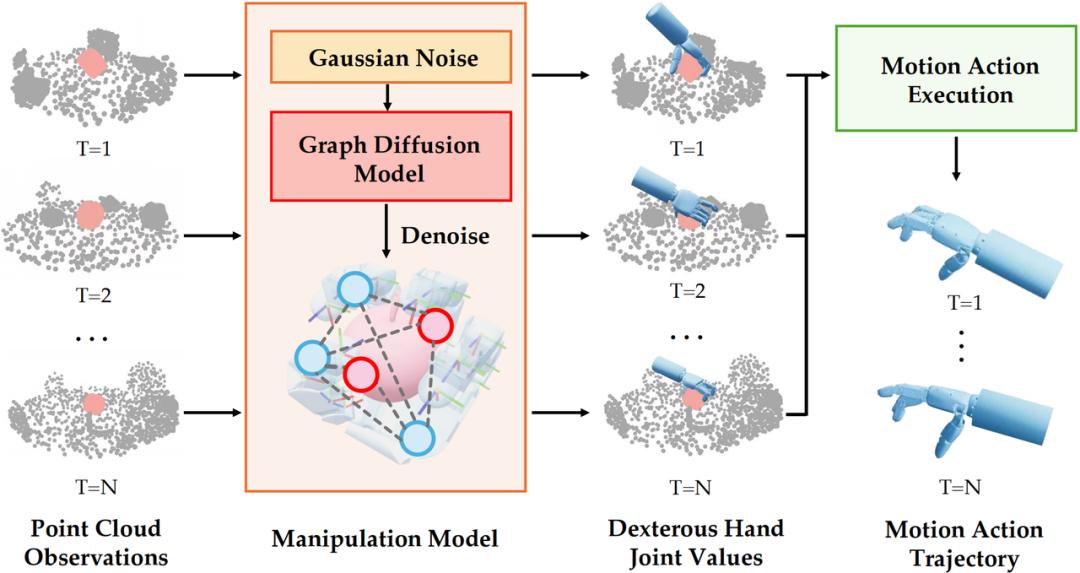
推理速度达到3fps以上,能基于物体和环境的点云输入实现对机器人关节角度的闭环控制。
与传统策略依赖大量成对动作数据不同,模型是轨迹条件化的,无需重新学习该去哪里,只需掌握如何到达那里。世界模型提供的轨迹已经包含了丰富的几何与物理先验,操作模型把它翻译成底层控制信号就行,跨物体、跨场景时泛化效率惊人。
行业内的操作模型多为原子技能库,把任务拆解为抓取、放置等独立技能,每个技能对应一个专用模型,碎片化方案扩展性差,难以应对新任务。RoboScience机器科学的做法是统一训练,一个模型搞定。
模型给出三大核心亮点。
任意物体抓取。面对不同几何形状与物理属性的物体,模型能实时识别其三维形态和相关物理参数,自动选择最优的接触点与夹持力,生成适配的抓取策略。桌面上独立摆放的物体,收纳箱、碗碟中堆叠拥挤的杂乱环境,都能稳定抓取。
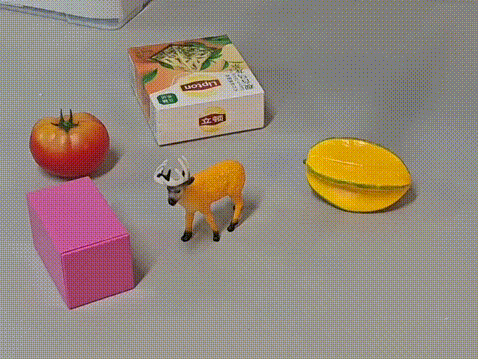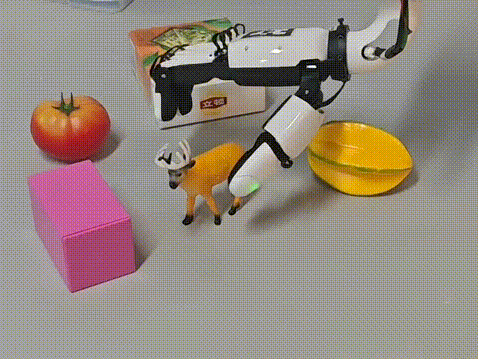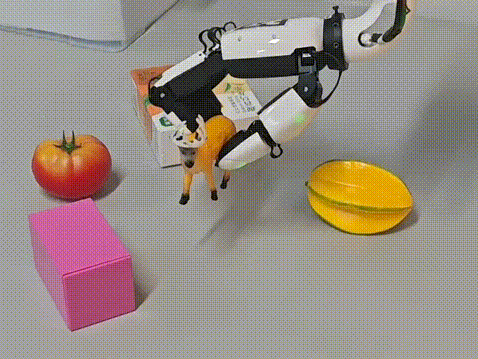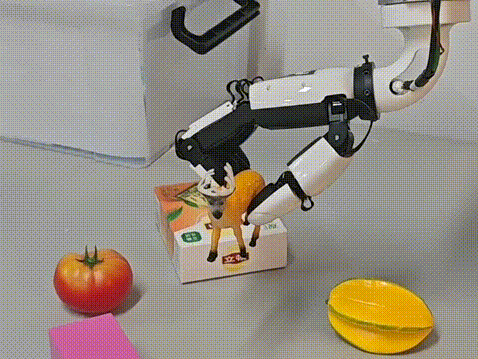
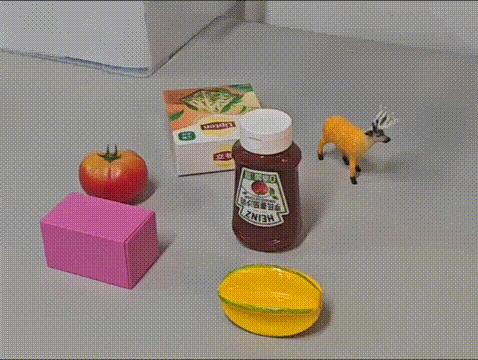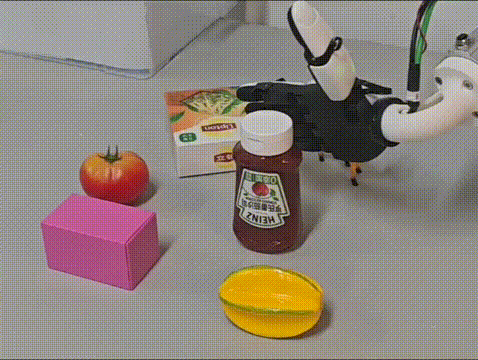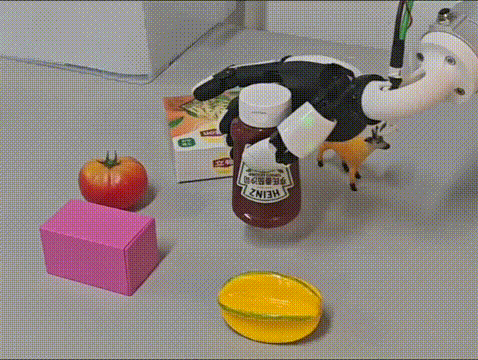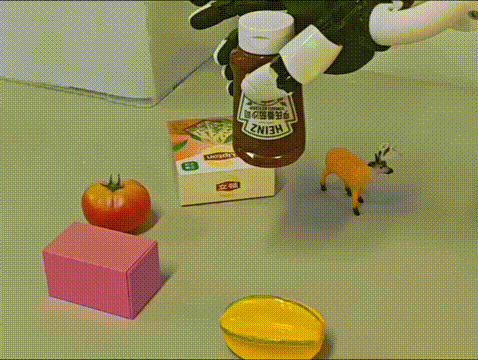
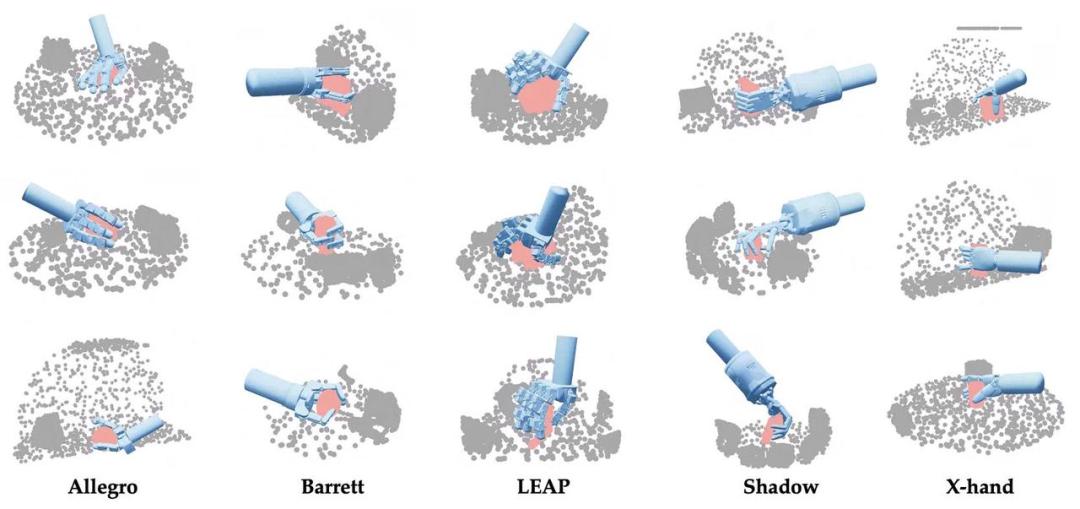
跨机器人本体灵巧抓取。同一套操作策略无需任何调整,就能直接迁移至不同构型的灵巧手,2指、3指还是5指都行。
精细物体操作。开信封需要毫牛级的切入力度,立硬币需要动态平衡控制,抓薯片需避免压碎,用针管注射液体需精确控制推注速度与剂量,对力控精度、接触力感知和实时调整能力要求极高的任务,模型都能稳定完成。
模型融合视觉、触觉、力觉多模态感知信号,执行过程中实时调整。
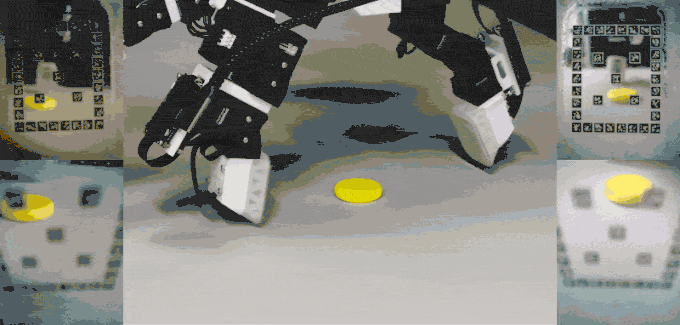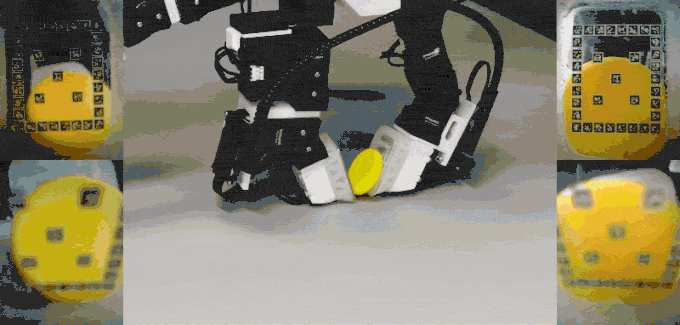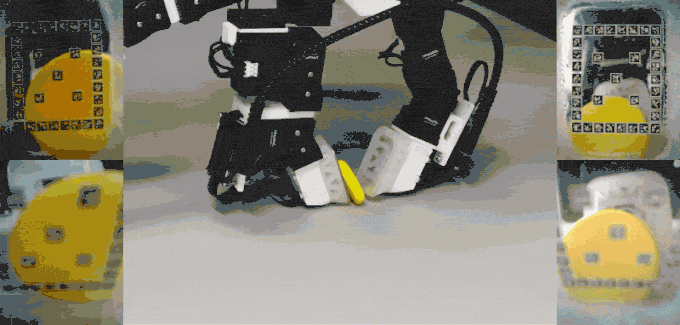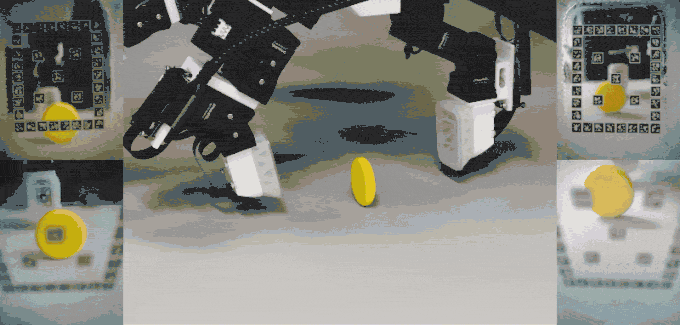
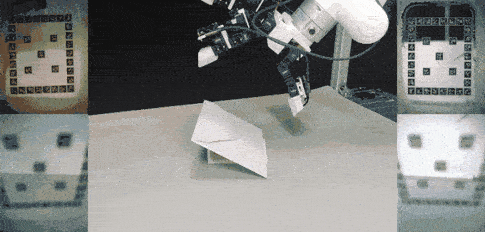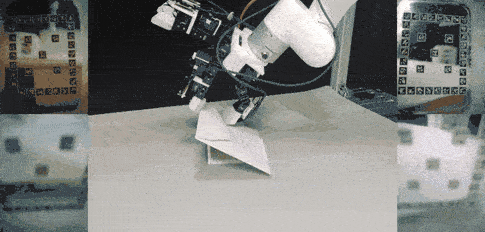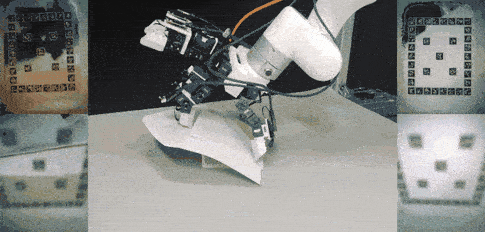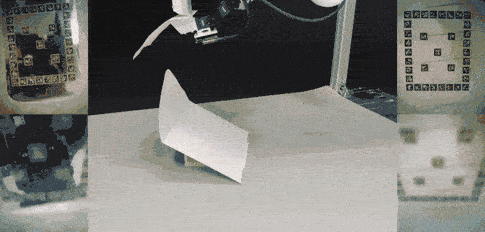
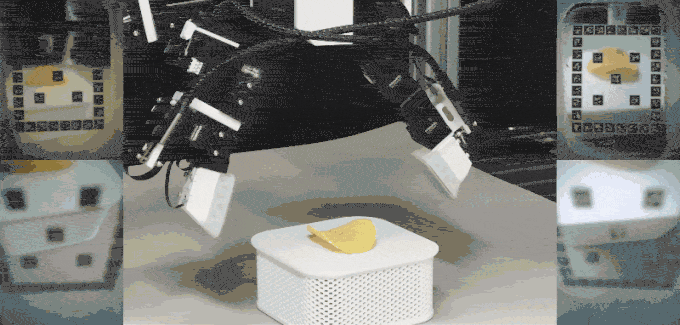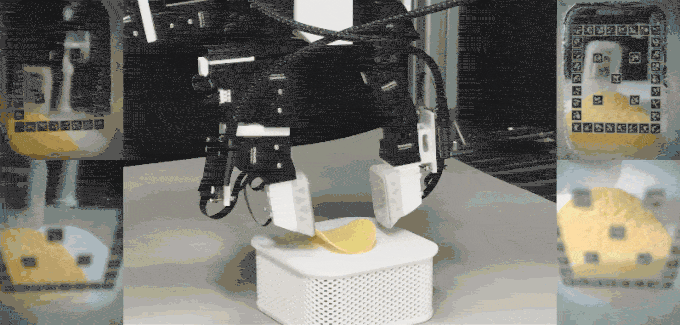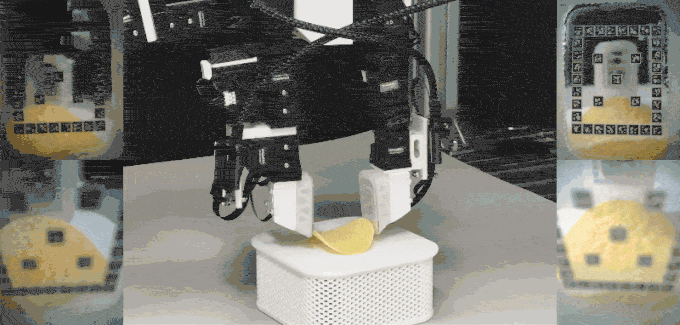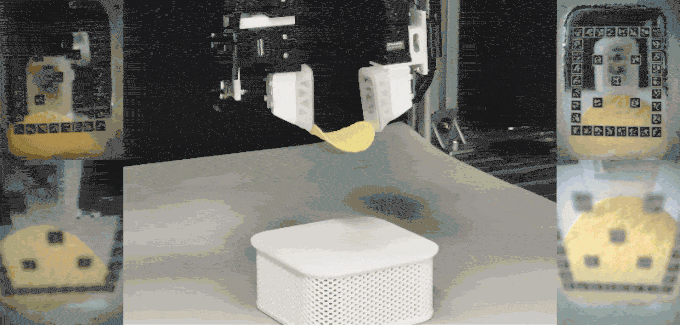
立硬币用动态平衡力将硬币立于桌面。开信封精确控制切入角度与力度,沿边缘划开不撕裂纸张。抓薯片轻柔捏取边缘,避免压碎。针管注射精准控制推注速度与力度,实现液体的定量稳定注入。
长程任务与闭环操作。例如家具拼装,模型读取说明书,自主分解多步骤任务,双臂协同完成高精度插接与旋转配合,通过实时力反馈动态调整策略,即便中途被拆解也能自动恢复并接续完成。

模型能规划多步骤的连贯动作,还能在动态环境中实时感知、决策与调整,通过统一的框架分析不同场景下的物理接触,力反馈、变形预测、运动规划都装在一套框架里,无需为每种对象或机器人单独开发算法。
底层有四项技术特性支撑。
全空间物体支持。模型支持刚体、铰链体、1D/2D/3D可形变体等全空间物体的各类操作任务,覆盖从刚性抓取到柔性形变的完整谱系。
跨机器人本体与闭环操作。同一套策略可无损迁移至机械臂、人形机器人、灵巧手等不同本体。同时支持闭环操作(closed-loop),执行过程中持续接收视觉、触觉、力觉等多模态感知数据,实时调整动作。
物理仿真闭环。通过物理引擎、仿真数据、端到端训练的高效闭环,模型在虚拟环境中大规模预训练,习得丰富的物理交互技能。再经少量真机数据微调,就能快速迁移到真实场景,大幅降低采集成本。
Scaling驱动进化。依托自研多模态物理引擎积累的10B(100亿次)高质量操作数据,模型在任意物体抓取、精细操作、长程任务上的成功率随数据规模扩大呈可预测的幂律提升。
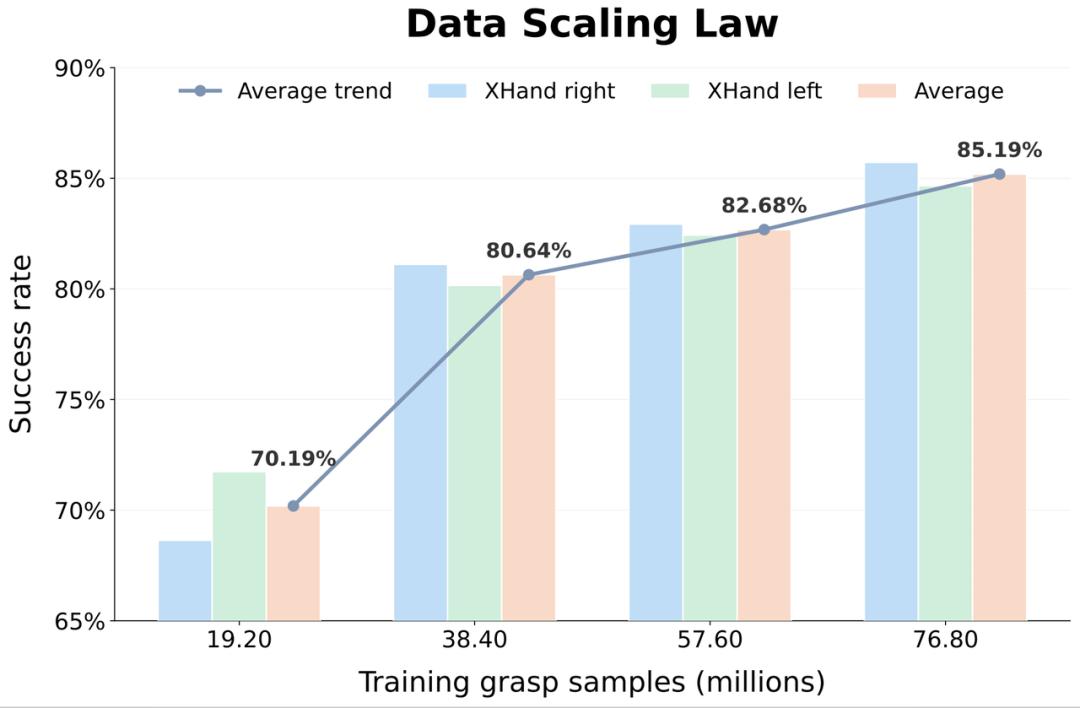
团队2026年的目标,是构建1T(1万亿次)操作数据集,为持续进化提供不竭燃料。
RoboScience什么来头
2024年,田野与邵林共同创立了RoboScience,田野是CEO,而邵林是首席科学家。RoboScience目前已是全球领先的通用具身智能企业。
团队来自斯坦福、中科大、港大、上交大、新国立、ETH等顶级学府,以及苹果、商汤、科沃斯等AI科技领军企业的顶尖人才和资深专家。
田野本科毕业于中国科学技术大学物理学院,硕士毕业于斯坦福大学人工智能实验室(Stanford AI Lab),师从人工智能专家吴恩达。田野曾任苹果公司设备端机器学习平台团队技术负责人,是苹果总部最年轻的主任工程师之一,在苹果任职7年间主导了多项端侧AI技术的落地。
邵林是新加坡国立大学助理教授。南京大学地球科学系本科毕业,斯坦福大学博士,专注机器人操作。曾发表多篇等标杆性研究,获RSS 2023最佳系统论文奖提名,获ICRA 2025机器人操作与运动最佳论文奖。
目前,RoboScience机器科学已同多家零售、物流、康养服务企业及机器人、灵巧手公司开展试点合作,计划于今年实现面向工业与商业场景的标准化机器人产品量产。
参考资料:
https://www.roboscience.co/news_detail/18.html
https://www.roboscience.co/news_detail/21.html