InternVLA-A1:上海AI实验室开源的具身操作大模型,助力机器人实现理解、想象与执行一体化
在人工智能与机器人技术飞速发展的当下,如何让机器人更好地理解人类指令并精准地完成任务,成为了一个备受关注的研究热点。上海人工智能实验室和国家地方共建人形机器人创新中心联合发布了InternVLA-A1 具身操作大模型,为这一问题提供了全新的解决方案。
InternVLA-A1 是一款由上海人工智能实验室开源的具身操作大模型,旨在为机器人提供从理解任务到精准执行的全流程操作能力。它通过融合真实与虚拟仿真数据进行训练,具备强大的泛化能力,能够适应多种机器人本体和复杂动态场景,为机器人操作任务的智能化发展注入了强大动力。
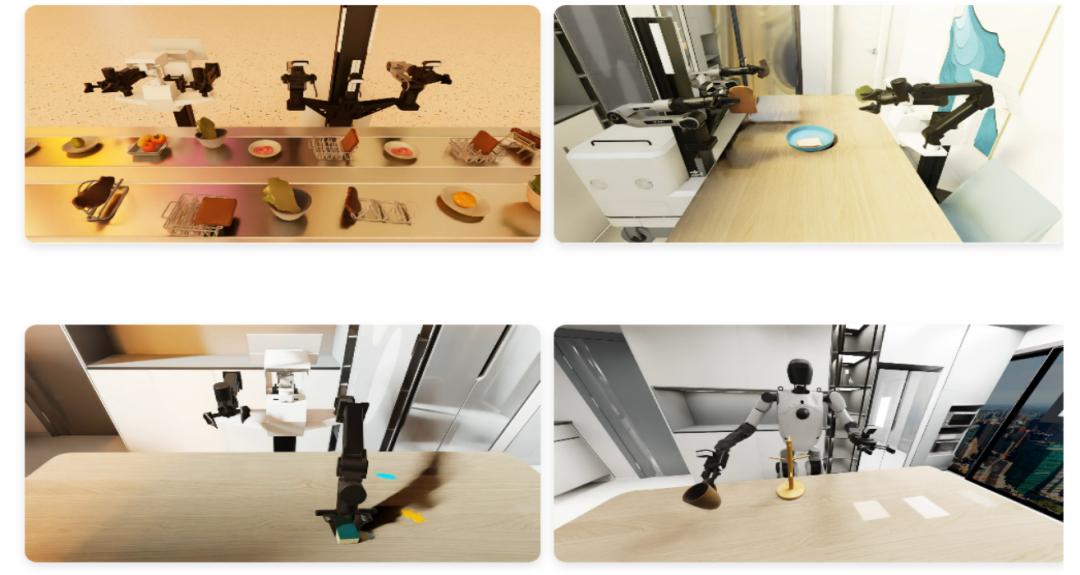
(一)理解与想象
InternVLA-A1 能够精准地理解场景和任务要求,通过想象规划出合理的操作路径和步骤,为后续的执行提供清晰的蓝图。
(二)精准执行
在理解的基础上,模型可以精准地控制机器人完成各类操作任务,如抓取、搬运、组装等,确保任务的准确完成。
(三)虚实融合
融合真实和模拟的操作数据,构建了大规模的虚实混合场景资产,使模型在虚拟和现实场景中都能表现出色,提升了其泛化能力和适应性。
(四)多机协作
支持多台机器人之间的协作,能根据任务需求合理分配任务,实现高效的协同工作,适用于复杂场景下的多机操作任务。
(五)跨平台适配
具备“一脑多形”的特点,能适配多种机器人本体,如方舟无限、国地青龙人形机器人、智元 Genie 等,具有良好的兼容性和通用性。
(六)动态交互
在高动态场景下表现出色,能实时感知环境变化并做出快速反应,实现稳定的动态交互,适应复杂多变的现实场景。
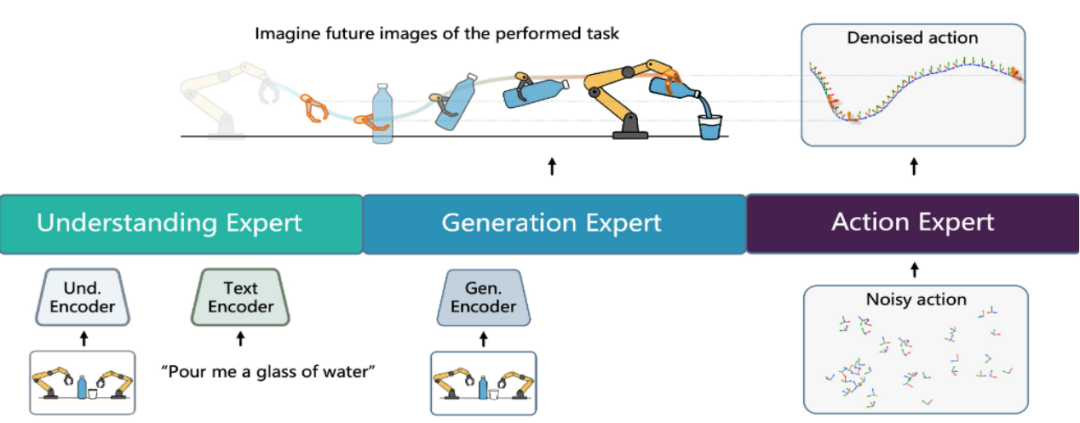
(一)多模态数据融合
整合了真实世界数据、仿真数据、文本描述等多种数据类型,构建了大规模的多模态数据集,为模型训练提供了丰富的语料支持。
(二)虚实混合训练
通过虚实混合数据集,结合虚拟环境中的模拟数据和真实场景中的实采数据,使模型在虚拟和现实环境中都能进行有效的学习和优化,提升其泛化能力。
(三)自监督学习
利用自监督学习方法,让模型在无标注数据的情况下也能自动学习数据的内在结构和特征,提高模型对复杂场景的理解和适应能力。
(四)强化学习优化
采用强化学习算法,通过与环境的交互来优化模型的行为策略,使模型能够在实际操作中不断学习和改进,以达到更好的执行效果。
(五)跨模态理解与生成
模型能实现从视觉、语言到动作的跨模态理解与生成,将不同模态的信息进行有效融合和转换,更好地理解任务要求并生成相应的操作指令。
(六)动态适应与交互
具备动态适应能力,能实时感知环境变化并做出快速反应,实现与环境的稳定交互,特别是在高动态场景下表现出色,确保任务的顺利执行。
(一)家庭服务
在家庭中,InternVLA - A1 能助力家务轻松开展。它可精准识别物品,将衣物规整入柜、玩具收纳到位。清洁时,灵活穿梭于家具间,地面、桌面都能清扫干净。还能陪伴老人聊天、照顾小孩玩乐,时刻关注其需求,让家居生活更舒适便利。
(二)工业制造
于工业制造,该模型大显身手。在生产线,它操控机器人精准装配零部件,保证产品质量。高效搬运物料,减少人工误差。严格检测产品,及时发现瑕疵。全方位提升生产效率,降低次品率,推动工业生产智能化发展。
(三)物流仓储
物流仓储场景里,InternVLA - A1 优势明显。能快速识别货物,准确分拣归类。稳定搬运货物,避免磕碰损坏。合理码放货物,提高空间利用率。优化物流流程,减少人力成本,保障货物高效流转。
(四)医疗护理
医疗护理中,它是医护好帮手。协助患者康复训练,根据情况调整动作和强度。轻松搬运医疗设备,减轻医护负担。还能帮助传递药品、器械,提高护理效率,让患者得到更贴心的照顾。
(五)公共服务
在机场、商场等公共场所,它提供优质服务。为人们解答航班、店铺等信息咨询,引导前往目的地。定时清洁地面、卫生间等区域,维护公共环境整洁,提升公共服务质量。
(六)教育科研
教育科研方面,它发挥重要作用。辅助研究人员进行实验操作,精准收集数据。在教学中,通过实际演示帮助学生理解知识,激发学生对科研和相关学科的兴趣,培养实践和创新能力。
(一)环境配置
- 安装 Python 3.10 及以上版本。
- 安装 PyTorch 2.6.0。
- 安装 CUDA 12.4。
(二)安装步骤
1. 克隆仓库:
git clone https://github.com/InternRobotics/InternVLA-A1.git2. 创建环境:
conda create -f internvla_a1 python==3.10conda activate internvla_a1
3. 安装依赖:
pip install torch==2.6.0 torchvision==0.21.0 torchaudio==2.6.0 torchcodec==0.2.1 --index-url https://download.pytorch.org/whl/cu1244. 安装其他需求:
pip install -r requirements.txtpip install numpy==1.26.4
(三)数据集下载与提取
1. 下载数据集:
git lfs installgit clone https://huggingface.co/datasets/InternRobotics/InternData-A1
2. 提取数据集:
cd InternData-A1/scriptspython A1_compress_decompress.py decompress /path/to/data
InternVLA-A1 作为一款开源的具身操作大模型,凭借其强大的功能和优秀的性能,为机器人技术的发展提供了新的思路和方法。它不仅能够显著提升机器人的操作能力,还为研究人员和开发者提供了丰富的数据资源和便捷的使用工具。未来,随着技术的不断进步和应用场景的不断拓展,InternVLA-A1 必将为机器人领域带来更多的惊喜和突破。
GitHub 仓库:https://github.com/InternRobotics/InternVLA-A1
Hugging Face 数据地址:https://huggingface.co/datasets/InternRobotics/InternData-A1
点亮“关注”,设为“星标”,精彩不迷路!与你携手探索AI的无限可能,精彩内容持续更新!🚀