先别扔!你家抽屉里的旧手机,可能就是一台双足机器人的大脑 Original en chino
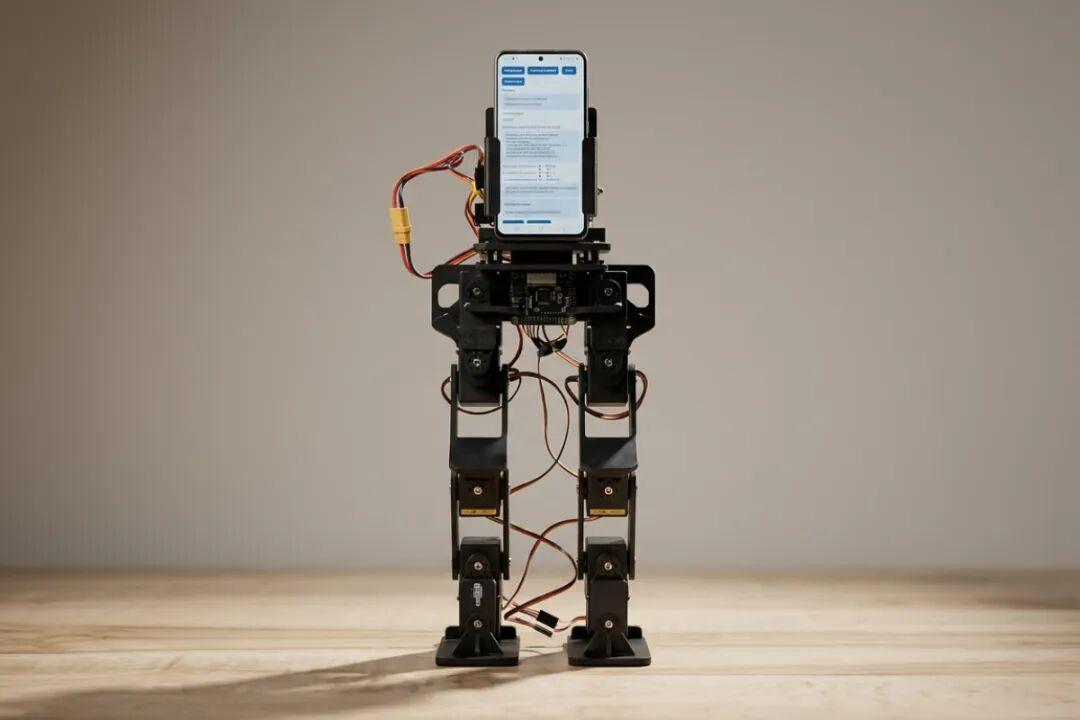
“ 400美元,攒一台会走、摔倒自爬起、还能对话交互的双足机器人。
一部2017年的荣耀9,在抽屉里躺了九年,如今的新工作是,当一台双足机器人的大脑。
这台机器人叫PhoneBot,加州大学洛杉矶分校(UCLA)机械与航空航天工程系RoMeLa实验室的新作品。它高48.3厘米,重1.8公斤,13个关节,不算手机,成本只要400 美元。
据介绍,这款机器人能走路、追着人跑、拍摄、语音对话,摔了还能靠俯卧撑的姿势自己起身。
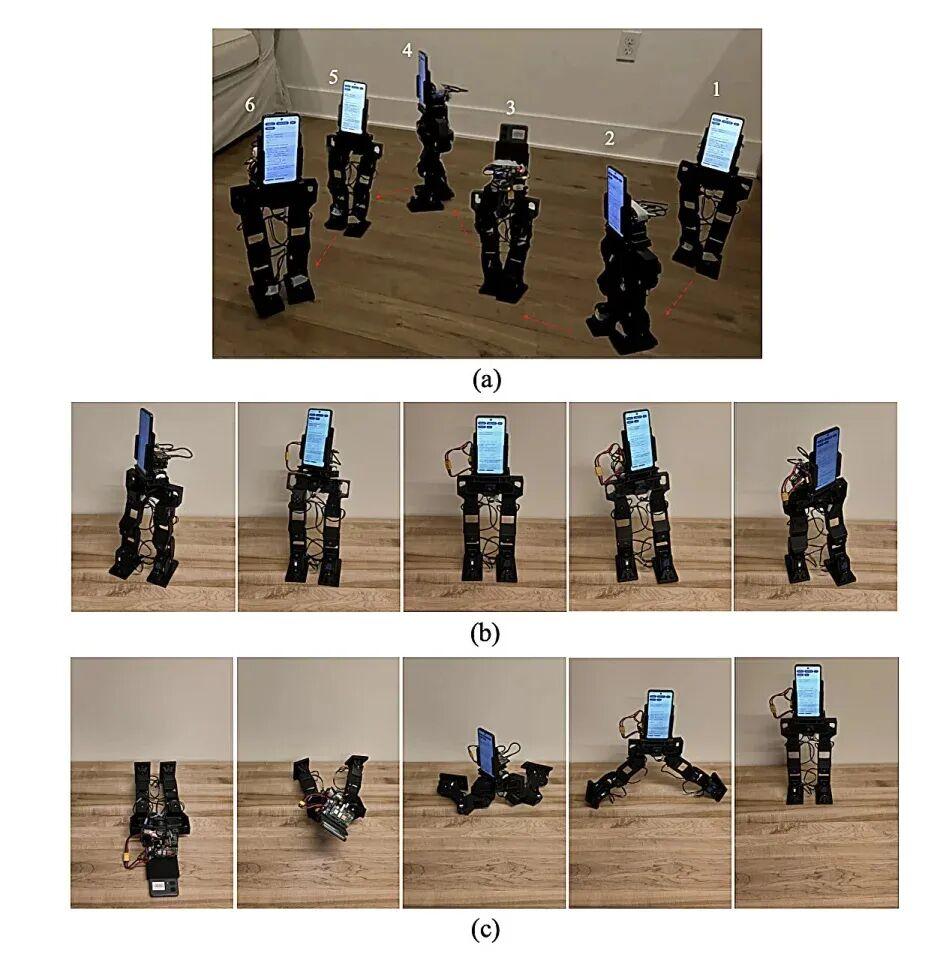
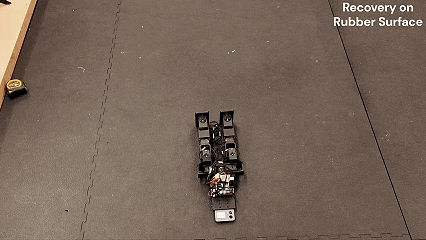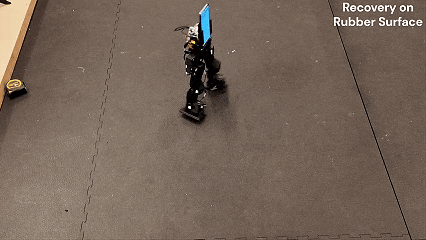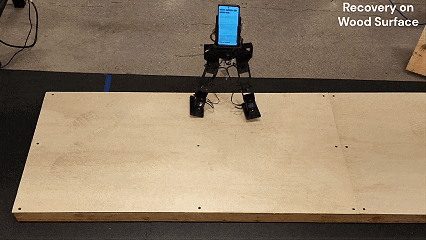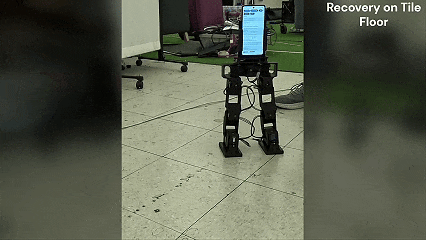
最反常识的一点是,手机和机器人本体之间,没有一根电线。
01.
它的“脑子”,是用 Wi-Fi 挂在身体外面的
市面上绝大多数机器人,计算板牢牢焊在机身里。想升级算力,基本等于重做整机。
PhoneBot走了完全不同的路线,手机只是搁在躯干上,摄像头、IMU、感知、决策全部由它承担;生成的运动指令走Wi-Fi传给机内单板机,再驱动13个舵机。手机和躯体之间,零电气连接。
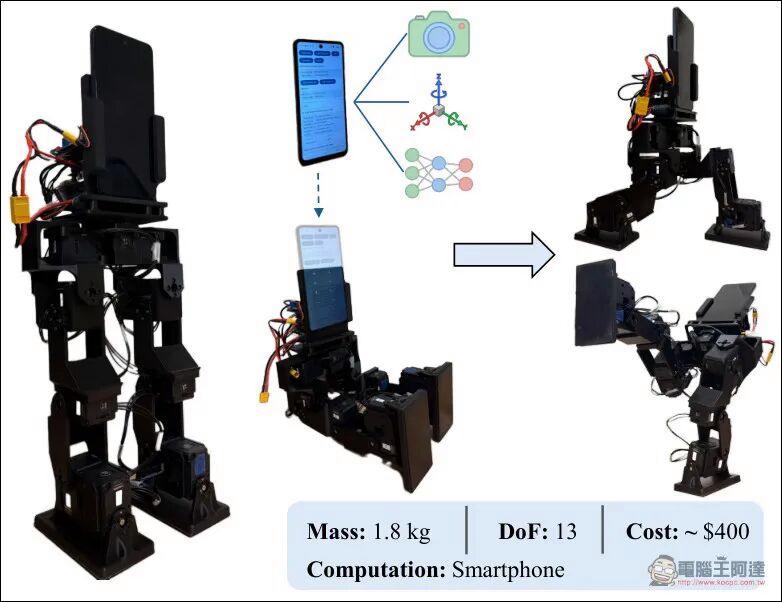
这个设计带来两个显而易见的优势。
一是换“大脑”极其轻松。2017年的荣耀9、几百元的廉价智能手机都能胜任,随换随用。
二是成本结构直接重构。高清摄像头、IMU、CPU/GPU、无线模块、电池这些机器人感知计算里最贵的组件,手机已经全部集成完毕,PhoneBot相当于直接搭便车。省下的预算,被优先投入到负责迈步、支撑身体的关节舵机上。
换句话说,智能手机庞大的存量市场,一下子变成了双足机器人的备用算力池。全球数十亿台闲置手机,理论上都有潜力成为机器人的控制单元。
而这个想法,并不是这次才第一次出现。
02.
一场跨数年的科研接力:从看懂路,到站稳脚
2020 年,英特尔智能系统实验室发布了OpenBot。同样是把手机变成机器人,OpenBot落地在轮式小车上。一个约50美元的3D 打印轮式底盘,手机用USB线插上,负责看路、规划路径、跟着行人走。
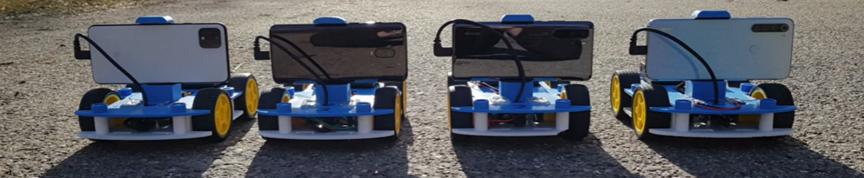
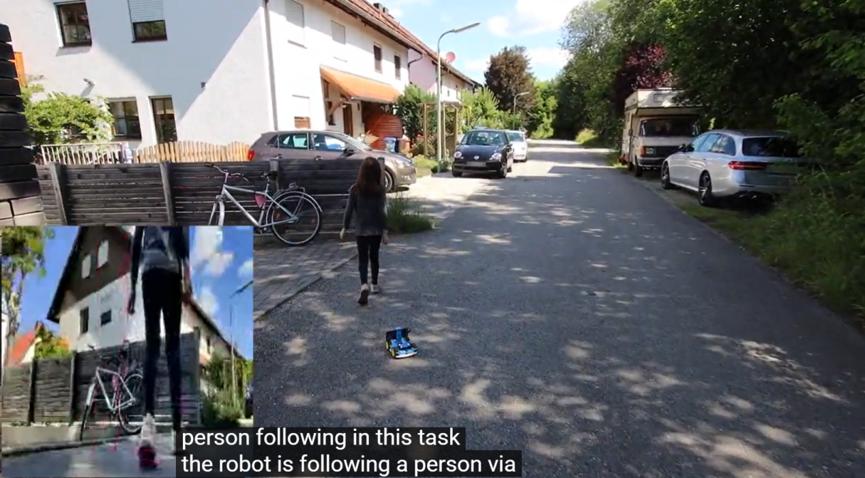
轮式底盘天然稳定,对信号延迟、姿态扰动的包容度高,这套方案顺利跑通了导航任务。此次,UCLA的RoMeLa实验室研究团队则在“看懂路”的基础上,进一步验证手机也能让机器人“站稳脚”。
PhoneBot依旧沿用手机主控的思路,但做了一个大胆改动:手机放在躯干上,不靠有线连接,全部控制指令走Wi-Fi 无线传输。
手机身兼数职,同时跑通运动控制、视觉感知、语音交互三条任务线。
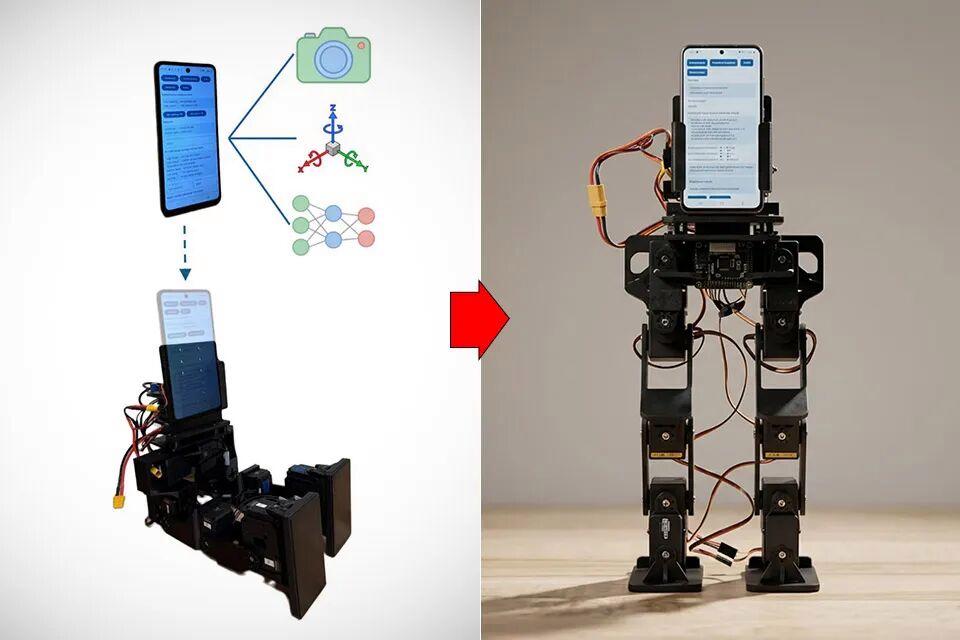
运动是重中之重。它读取自带陀螺仪、加速度计,再同步采集各个舵机的角度,实时算出双腿该怎么迈步,指挥机器人往前走、转向,或是摔倒之后撑着身体爬起来;
视觉识别和定位也在手机本地完成,后置摄像头负责识别人、跟踪目标,配合姿态数据判断自身位置,不用额外加装定位模块;
语音功能则做了务实取舍,收音、喇叭播放交给手机,而耗算力的大模型对话、语音转写,需要外接笔记本帮忙运算,结果再传回手机出声。
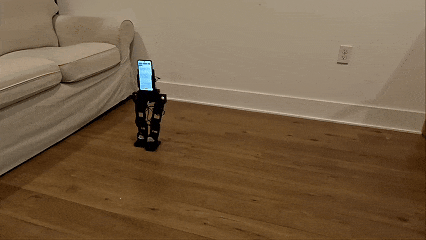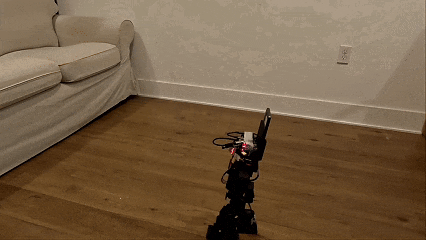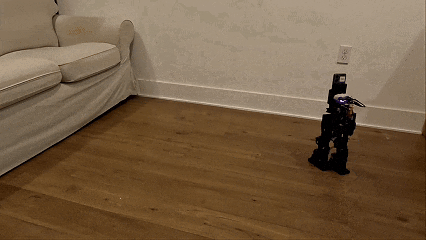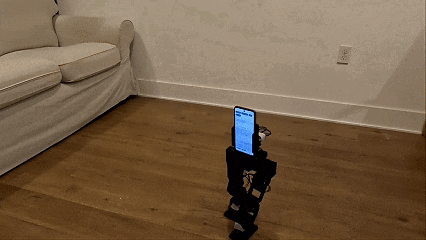
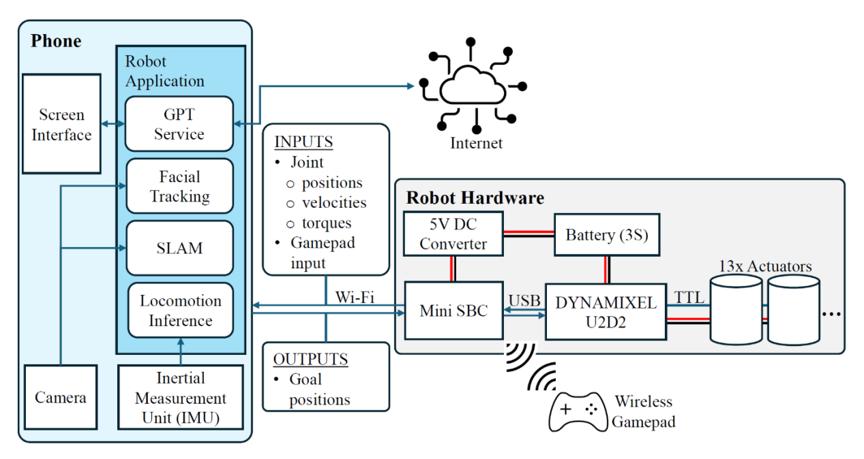
为了让仿真步态能落地真机,团队在仿真环境里提前写入舵机力矩上限、齿轮间隙等物理约束,避免虚拟训练和实物脱节;同时用步态镜像扩增的训练技巧,解决强化学习容易出现的单腿发力偏科问题。
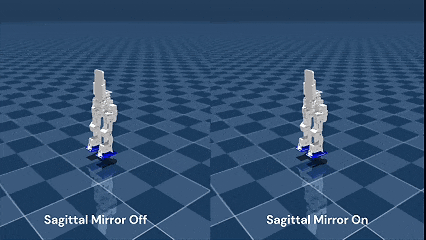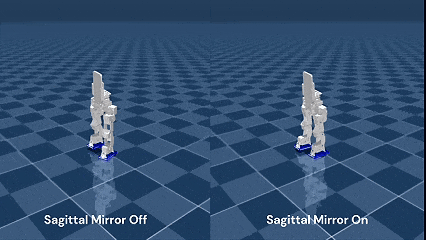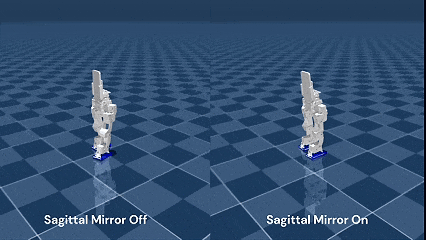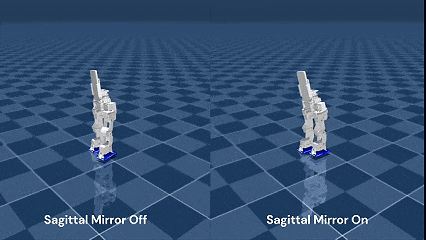
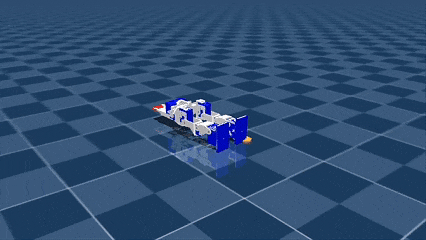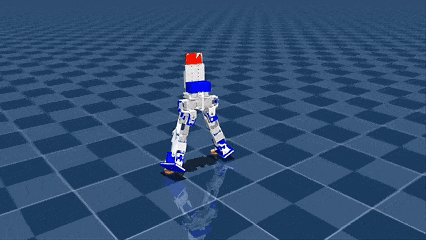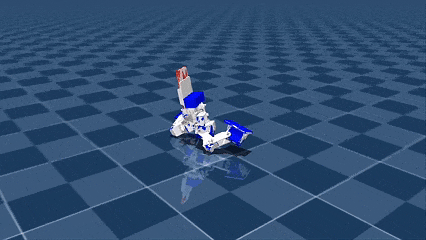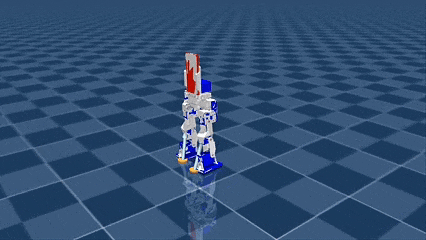
实测负载数据也印证了方案对硬件要求很低。
IMU采集CPU占用 8.5%–13.4%,步态计算 6.3%–10.3%,目标检测 15.6%–17.9%,最高负载的视觉定位也仅 25%–34.3%。正因如此,一台2017年的荣耀9,就足以撑起整套双足控制。
03.
400美元,改写四足机器人的成本逻辑
除了能双足行走、摔倒自复位之外,这台机器人的成本更让人意外。整套硬件仅400美元,放到整个双足赛道横向对比,差距一目了然。
最便宜的一档是几十美元的ESP32教育套件,能挪两步,但本质是会动的教具,谈不上运动学习。Hugging Face今年那台人形 LeRobot Humanoid,树莓派当主控,零件价约2500美元。市面上具备自主平衡、摔倒复位能力的小型科研双足平台,价格普遍在数千美元;不少开源双足套件,也要一两千美元才能拿下。
PhoneBot卡在400美元,刚好填补了简易教具和专业科研样机之间的空白。
很多小型双足平台需要单独配齐主控、摄像头、姿态传感器等一整套感知计算组件,叠加起来也是一笔不小的开销。PhoneBot 换了一套思路,直接调用手机自带的摄像头、IMU 与算力承担感知和步态解算,不再单独采购这套感知计算硬件,把有限的预算集中投入到双足最关键的腿部执行机构上。
能够把成本压到这个水平,不只是靠复用旧手机。近些年 sim-to-real(仿真到现实)训练框架逐步开源成熟,步态训练不再是少数实验室的专属能力,普通研究者也可以依托公开方案完成复现。
这一轮成本下探,最先受益的是科研与教育场景,大幅降低了双足步态研究的入门门槛。
04.
一台不会干活的机器人,有什么用?
门槛虽然降下来,但要从现实应用角度来看,PhoneBot 没有手臂,仅在平地场景验证步态,语音交互这类复杂任务还需要外接笔记本辅助。它并不是能够做家务、落地实用的人形机器人。
它真正的定位,是一台面向步态研究的低成本实验样机。过去做双足运动研究,样机价格高昂,一不小心摔倒就容易弄坏零件,调试成本很高。现在只需要 400 美元底盘,搭配一台闲置旧手机,整套方案开源公开。摔倒、调参数、重新训练,试错成本被压得很低。
对高校课题组、学生项目和独立开发者来说,这是本质的变化。
从整个行业视角看,这类低成本开放平台的价值,在于提供了一条值得参考的架构思路——复用成熟消费硬件的感知与算力,实现更多控制思路有机会在实体硬件上迭代。
这种 “消费终端算力+简易机器人本体”的组合,也给轻量化具身智能验证提供了一条低成本路线。
论文链接:
https://arxiv.org/abs/2610.08737
https://arxiv.org/abs/2008.10631