不炫技,只搬砖,拟25亿美元上市,Agility戳破人形机器人泡沫
编辑丨coisini
今年,具身智能在互联网上赚足了眼球。机器人赛跑、后空翻、跳舞、踢足球...... 短视频轮番刷屏,热闹非凡。然而,投入实际应用的机器人却是寥寥。
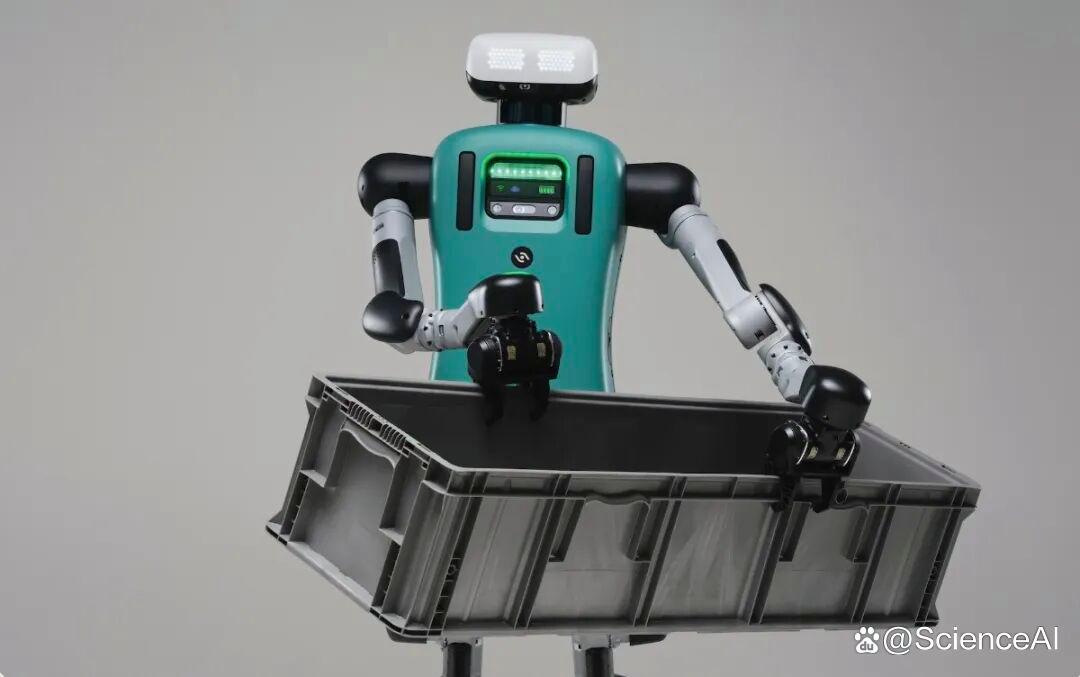
在美国佐治亚州 Spanx 的一个仓库里,一个名为 Digit 的人形机器人正在搬运成箱的塑身衣。Digit 身高 5 英尺 9 英寸,由总部位于塞勒姆的 Agility Robotics 公司打造。
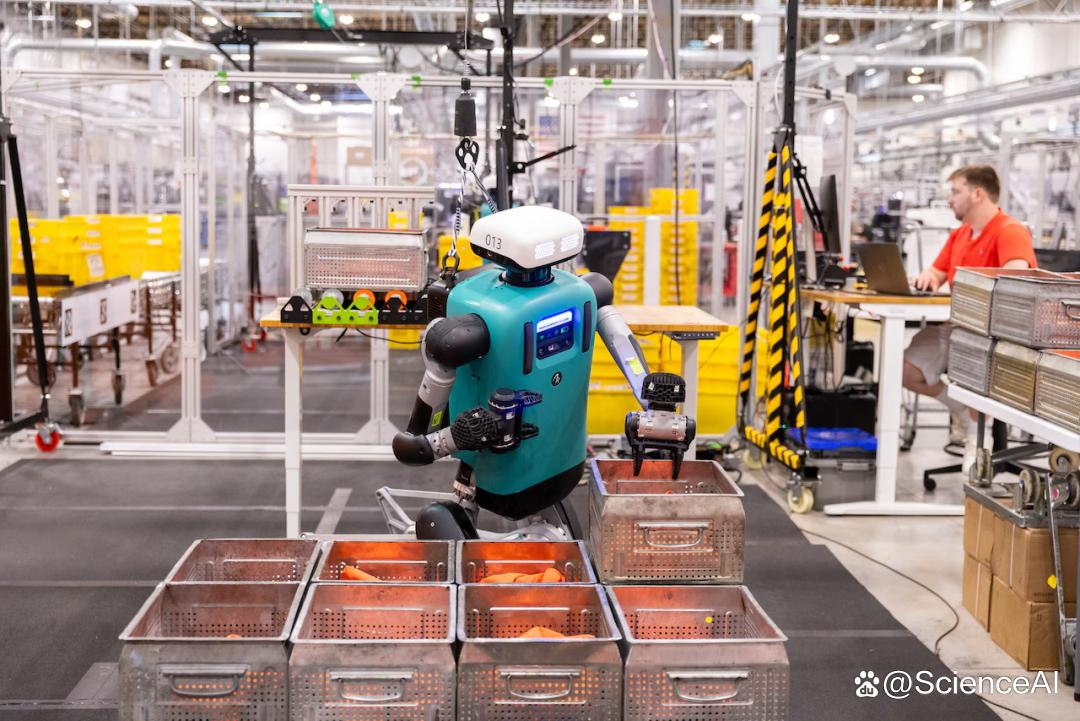
Digit 是目前少有的有实际工作的人形机器人,主要在仓库和工厂里从事搬运和堆叠重箱的工作。Agility 计划今年年底前让数百台机器人投入使用,为各种运输公司和制造商承担繁重的工作。
造出「能工作」的机器人
Agility Robotics 成立于 2015 年,团队研发制造机器人已超过十年。这意味着 Agility 经历过 AI 浪潮之前的研发工作模式。
以前,工程师负责编写机器人动作程序,需要明确指出希望机器人执行的确切动作。这种由规范性协议控制的机器人,在完全相同环境中重复数千次相同动作方面表现出色。
然而,一旦工业环境中的任何因素发生变化(如照明、地面状况、新的障碍物),机器人就需要人工干预并重新编程。
人形机器人的设计初衷是实现类似人类灵活性的任务自动化,Agility 借助先进的 AI 训练方法,使机器人能够动态适应真实工业环境。
训练 AI 模型需要大量高质量数据。
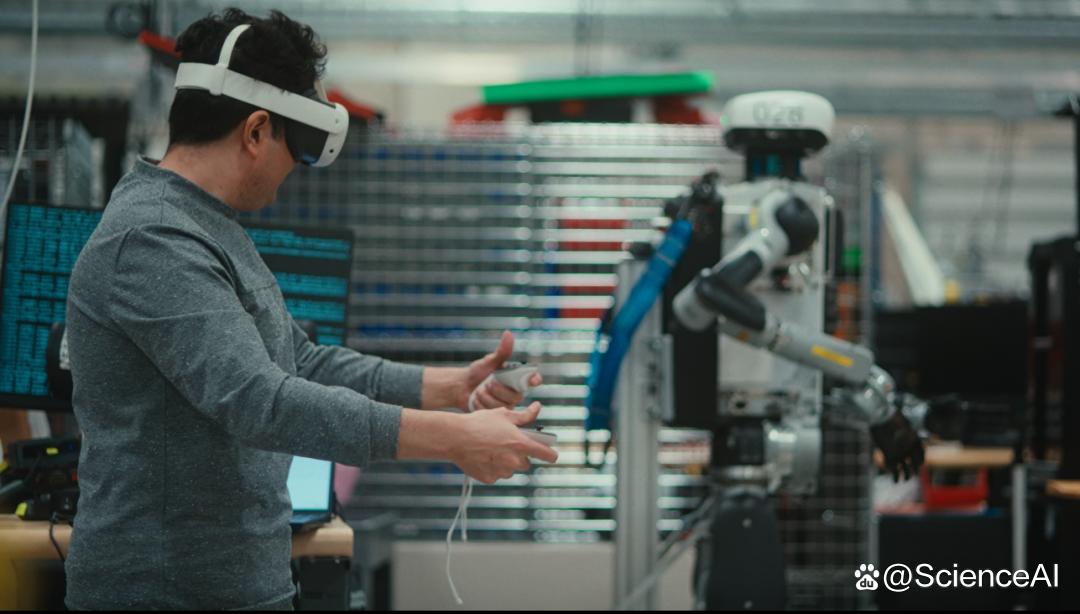
一方面,Agility 采用示教学习(Learning from Demonstration,LfD),远程操作 Digit 多次执行相同任务,然后将观察数据用作训练材料。工程师通过 VR 头显与 Digit 同步,通过人形机器人的「眼睛」观看,并使用两个控制器向机器人精确展示要做什么。在此过程中,Digit 的传感器会捕捉一切:摄像头画面、关节位置、力读数、末端执行器位置等。当足够多次、在足够多的变化条件下执行此操作后,工程师就可以构建一个模型,该模型赋予 Digit 对任务的通用理解,而非执行僵化脚本。
另一方面,Agility 采用 NVIDIA 的开放框架和库,以及 Google DeepMind 的 MuJoCo 库,生成精确的虚拟物理环境,用于大规模、重复性仿真训练。
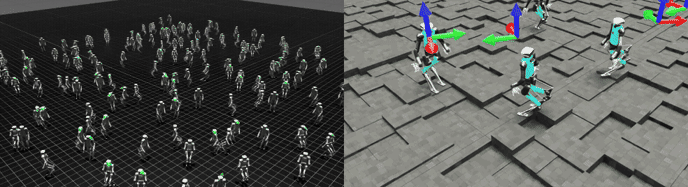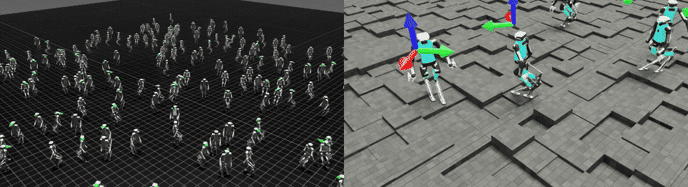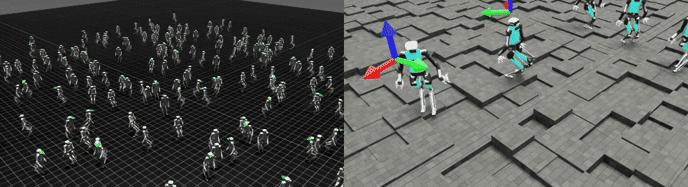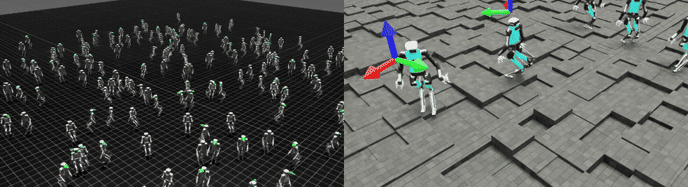
仿真训练可以快速连续地运行无限量的并行场景,将数月的工作压缩到数小时内完成,效率高、计算密集。Agility 采用强化学习让 Digit 以最具成本效益的方式探索各种选择。
总的来说,LfD 有助于处理那些几乎无法用规则描述但通过演示却非常自然的技能,例如抓握角度细微变化;而仿真训练已帮助 Agility 为 Digit 研发出全身控制基础模型(物理智能的基础层)。

戳破泡沫
也许,Digit 目前的工作技能不太适合制作精彩的社交媒体视频,但 Digit 在做能提高生产力的有用工作,而客户会愿意为此付费。
公开信息显示,电子商务巨头亚马逊、美国物流公司 GXO、丰田汽车等都是 Agility 的客户,而英伟达是 Agility 的重要投资商。美国《时代》周刊曾称 Agility 是「第一家能靠人形机器人赚钱的公司」。
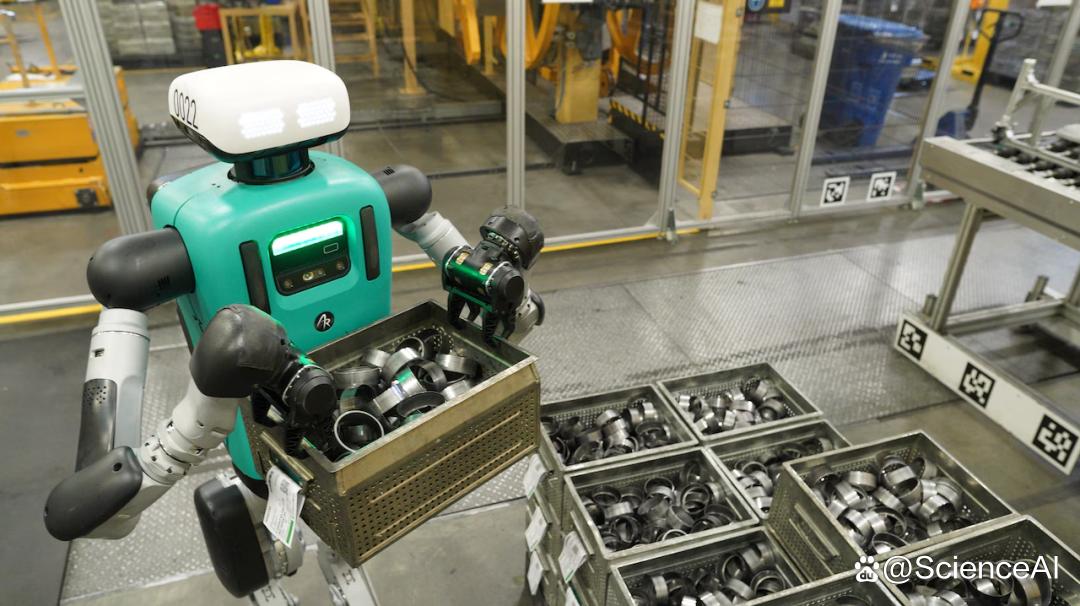
Agility 预计将在今年年底为客户部署 Digit v5,公司披露 Digit v5 订单金额已超过 3 亿美元。值得一提的是,Digit v5 是该公司首款被设计为会留意周围人类同事的机器人,这将使其能够与人安全协作,极大地提升了实用性。
此外,Agility 正准备通过 SPAC 交易上市,交易估值约为 25 亿美元。
在具身智能赛道竞相争夺资本红利的当下,Agility 之所以能脱颖而出,关键在于其产品定位的务实与清晰 —— 让人形机器人成为可落地、可复用的生产力工具。
Agility 表示,Digit 已经具备经济可行性,因为在其五年的使用寿命中,其运营成本比雇佣一名工人从事同样工作的成本低 20%。
正如 Agility 的联合创始人 Jonathan Hurst 所说,今天的具身智能,「有太多炒作和故事叙述与现实脱节,我真想戳破这个泡沫。一个人形机器人如果不需要被关在笼子里,它的价值会大得多。」